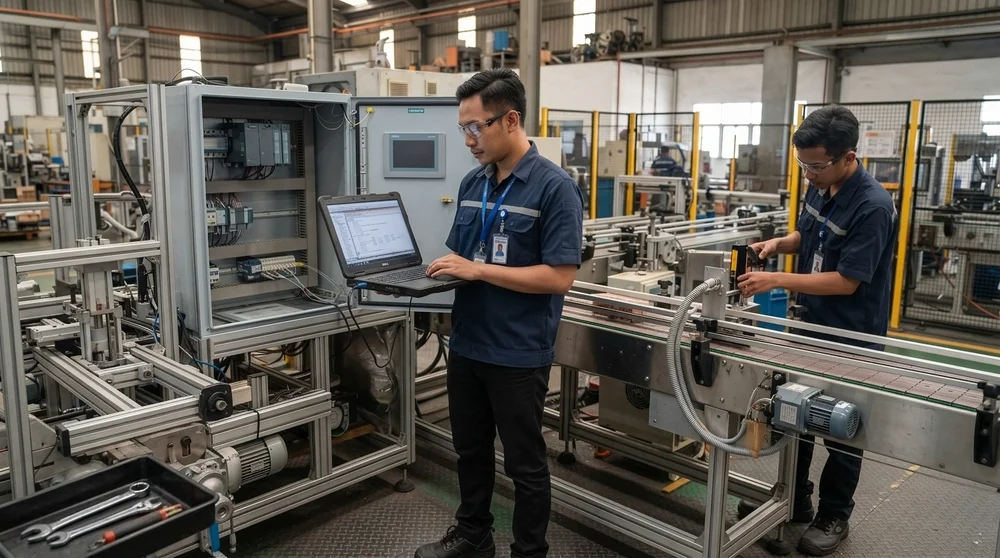
Program PLC Sering Error Setelah Mesin Dimodifikasi? Ini yang Perlu Diperiksa
Posted on 2026-09-24 by Misel Editor
Jika mesin bermasalah setelah dimodifikasi, jangan langsung menyimpulkan bahwa PLC rusak. Periksa terlebih dahulu:Perubahan proses dan urutan kerja mesin.Penambahan atau penggantian input-output.Alamat dan logika sensor.Kontrol aktuator serta motor.Interlock dan sistem keselamatan.Timer, counter, dan parameter proses.Komunikasi dengan HMI dan perangkat baru.Alarm serta diagnostik program.Backup dan versi program PLC.Hasil pengujian setiap fungsi setelah modifikasi.Mesin yang error setelah dimodifikasi belum tentu mengalami kerusakan PLC. Penambahan sensor, penggantian aktuator, inverter baru, atau perubahan proses dapat membuat program lama tidak lagi sesuai dengan kondisi aktual mesin. PLC bahkan dapat tetap menyala tanpa alarm meskipun sequence atau pembacaan perangkatnya bermasalah.Karena itu, troubleshooting PLC sebaiknya dimulai dari bagian yang berubah, bukan langsung mengubah program secara menyeluruh. Pemeriksaan dapat dilanjutkan secara bertahap dari sequence dan I/O hingga komunikasi, alarm, serta pengujian sebelum produksi penuh.Catatan: Pemeriksaan program PLC, wiring, panel, perangkat penggerak, dan sistem keselamatan harus dilakukan oleh personel yang kompeten sesuai manual perangkat dan prosedur keselamatan mesin. Perubahan fungsi keselamatan memerlukan evaluasi dan pengujian yang sesuai sebelum mesin digunakan kembali.Catat Seluruh Bagian Mesin yang BerubahMulailah dengan membandingkan kondisi sebelum dan setelah modifikasi agar pemeriksaan dapat difokuskan pada bagian yang memang berubah.Catat penambahan sensor, penggantian aktuator, motor, inverter atau servo baru, perubahan posisi komponen, sequence, mode operasi, jenis produk, integrasi dengan mesin lain, hingga perubahan panel atau instalasi listrik.Gunakan tabel berikut untuk menentukan pengaruh setiap perubahan terhadap program PLC.Komponen/ProsesKondisi SebelumnyaKondisi TerbaruPengaruh terhadap ProgramStatus PemeriksaanSensorPosisi/tipe lamaDipindah atau digantiInput dan logika deteksiPeriksaAktuatorGerakan lamaAktuator baruOutput, feedback, sequencePeriksaInverterUnit lamaUnit baruKontrol dan komunikasiPeriksaProsesSequence lamaTahapan berubahLogika sequencePeriksaPastikan Urutan Kerja Program Masih Sesuai dengan Proses MesinPerubahan mekanis atau proses dapat membuat sequence lama tidak lagi sesuai. Mesin dapat berhenti di tengah siklus, menjalankan langkah terlalu cepat, atau terus menunggu kondisi yang sebenarnya sudah tidak digunakan.Periksa:syarat memulai siklus;urutan pergerakan komponen;konfirmasi setiap langkah;kondisi untuk melanjutkan proses;perpindahan mode manual ke otomatis;respons saat proses terganggu; danurutan kembali ke posisi awal.Pada proses yang cepat dan berulang, kesalahan tidak selalu berasal dari kerusakan perangkat. Ketidaksesuaian timing, sequence, dan feedback juga perlu diperiksa. Pembahasan mengenai penyebab error pada proses produksi yang cepat dan repetitif dapat membantu memahami faktor proses yang perlu dievaluasi sebelum mengubah program.Periksa Input dan Output yang Ditambahkan atau DipindahkanPerangkat di lapangan, wiring, modul I/O, alamat PLC, dan logika program harus sesuai. Penambahan perangkat tanpa pembaruan salah satu bagian tersebut dapat menyebabkan PLC menerima atau memberikan sinyal yang tidak sesuai kondisi mesin.1. Input dari Sensor dan TombolPeriksa apakah sensor, push button, limit switch, selector switch, dan perangkat input lain terhubung ke alamat yang benar serta menghasilkan status sesuai kondisi aktual.2. Output ke Aktuator dan Perangkat MesinPeriksa apakah solenoid valve, contactor, relay, lampu indikator, motor, dan output lainnya dikendalikan melalui alamat serta kondisi program yang benar.PerangkatJenis I/OAlamat LamaAlamat BaruKondisi NormalKondisi AktualHasil UjiSensor produkInputCatatCatatSesuai prosesVerifikasiLulus/PeriksaSolenoidOutputCatatCatatSesuai sequenceVerifikasiLulus/PeriksaSiemens melalui PRONETA juga menunjukkan bahwa saat commissioning jaringan PROFINET, pemeriksaan I/O dapat mencakup wiring, sensor, aktuator, konfigurasi modul, dan kondisi perangkat. Pendekatan ini menunjukkan pentingnya mencocokkan konfigurasi sistem dengan kondisi perangkat yang benar-benar terpasang.Catatan keselamatan: Pemeriksaan wiring, tegangan, dan sinyal pada panel harus dilakukan oleh teknisi yang kompeten dengan prosedur pengamanan energi yang berlaku.Sesuaikan Logika Sensor dengan Posisi dan Cara Kerja TerbaruSensor yang tetap memakai alamat sama belum tentu menghasilkan logika yang sama setelah posisi, tipe, atau objek deteksinya berubah.Periksa kondisi aktif dan tidak aktif, tipe sinyal, jarak dan posisi deteksi, kemungkinan pembacaan ganda, waktu respons, objek yang dideteksi, serta kondisi ketika produk tidak terbaca. Lingkungan seperti debu, cahaya, dan getaran juga perlu diperhatikan sesuai karakter perangkat.Periksa Kontrol Aktuator, Motor, Inverter, atau Servo yang BaruPerangkat penggerak baru dapat memiliki cara kontrol dan karakteristik berbeda. Karena itu, perintah, arah gerak, kecepatan, posisi, waktu respons, feedback, dan kondisi berhentinya perlu diperiksa kembali.1. Aktuator Pneumatik atau ElektrikPeriksa perintah maju-mundur, sensor posisi, waktu gerak, serta kondisi yang mengizinkan proses berikutnya berjalan. Untuk memahami perangkat yang digunakan pada mekanisme gerak, Anda dapat membaca lebih lanjut mengenai fungsi dan jenis actuator untuk otomasi industri.2. Motor dan InverterPeriksa perintah run-stop, arah putaran, referensi kecepatan, waktu akselerasi-deselerasi, serta sinyal fault dan ready. Jika perubahan mesin melibatkan inverter, pemahaman mengenai penggunaan inverter pada mesin industri dapat membantu menentukan bagian kontrol yang perlu disesuaikan.3. Servo SystemPeriksa perintah posisi, batas gerakan, homing, kecepatan, feedback, dan kondisi alarm berdasarkan konfigurasi terbaru. Penerapan servo dapat berbeda sesuai kebutuhan gerakan mesin; pembahasan mengenai industri yang menggunakan motor servo dapat memberikan konteks tambahan mengenai penggunaannya.Tinjau Ulang Interlock Setelah Modifikasi MesinInterlock mencegah suatu gerakan berjalan sebelum kondisi tertentu terpenuhi. Ketika komponen atau sequence berubah, interlock lama dapat tidak lagi sesuai atau membutuhkan kondisi tambahan.Periksa posisi aktuator, keberadaan produk, status pintu atau guard, kesiapan motor, kondisi utilitas, status mesin sebelum dan sesudahnya, kapasitas area output, alarm, serta mode manual dan otomatis.Catatan keselamatan: Jangan menghilangkan interlock hanya agar mesin dapat kembali berjalan. Perubahan yang melibatkan safety system harus dievaluasi berdasarkan risiko dan ketentuan keselamatan mesin yang berlaku.Sesuaikan Timer, Counter, dan Parameter ProsesPerangkat baru dapat mempunyai waktu respons atau karakteristik berbeda sehingga nilai parameter sebelumnya tidak lagi sesuai.Periksa waktu tunggu sensor, waktu gerak aktuator, durasi proses, jumlah produk per batch, timeout, kecepatan conveyor, jeda antarsiklus, nilai posisi atau kecepatan, serta batas alarm.Jika perubahan berkaitan dengan timing program, pembahasan mengenai batas maksimal nilai set value timer pada PLC dapat membantu memahami parameter timer sebelum nilainya disesuaikan dengan proses terbaru.ParameterNilai LamaAlasan PerubahanNilai UjiHasil PengujianNilai FinalTimeout sensorCatatRespons berubahCatatUjiSetujuiKecepatan conveyorCatatProses berubahCatatUjiSetujuiWaktu aktuatorCatatPerangkat berubahCatatUjiSetujuiPastikan HMI Menampilkan Kontrol dan Status TerbaruProgram PLC dan HMI perlu diperbarui secara sinkron. Jika PLC sudah menggunakan konfigurasi baru sementara HMI masih menampilkan kondisi lama, operator dapat menerima informasi atau pilihan kontrol yang tidak lagi sesuai.Periksa tombol operasi, pemilihan mode, indikator sensor, status aktuator, input parameter, recipe produk, tampilan sequence, alarm, petunjuk tindakan, dan hak akses penggunaPeriksa Komunikasi PLC dengan Perangkat BaruPerangkat baru yang menggunakan jaringan atau protokol komunikasi perlu dikonfigurasi bersama PLC. Periksa alamat perangkat, konfigurasi jaringan, protokol, pemetaan data, format dan skala nilai, waktu pembaruan, status koneksi, serta respons saat komunikasi terputus.Perangkat tersebut dapat berupa HMI, inverter, servo drive, smart sensor, vision camera, code reader, robot, power meter, SCADA, atau mesin lain.Siemens menjelaskan bahwa commissioning PROFINET mencakup konfigurasi perangkat, diagnosis jaringan, serta pemeriksaan topologi dan komunikasi. Hal ini menunjukkan bahwa ketika perangkat baru ditambahkan, pemeriksaan tidak cukup hanya pada logika PLC, tetapi juga perlu memastikan konfigurasi jaringan dan perangkat sesuai.Jika perubahan melibatkan beberapa perangkat yang saling bertukar data, integrasi PLC dengan perangkat dan sistem otomasi perlu dievaluasi sebagai satu kesatuan agar setiap perangkat dapat bekerja sesuai sequence mesin.Perbarui Alarm agar Menunjukkan Sumber Masalah yang TepatModifikasi mesin dapat menambah kondisi gangguan baru. Alarm perlu membantu operator mengetahui perangkat atau kondisi yang menyebabkan proses berhenti.Alarm dapat mencakup:sensor tidak mendeteksi produk;aktuator tidak mencapai posisi;motor atau drive mengalami fault;komunikasi perangkat terputus;proses melewati timeout;produk berhenti di tengah alur;area output penuh;interlock belum terpenuhi; atausistem keselamatan aktif.Dokumentasikan kondisi pemicu, perangkat terkait, respons sistem, arah pemeriksaan operator, dan kondisi reset untuk setiap alarm.Pastikan Program yang Diubah Berasal dari Versi TerbaruProgram yang akan dimodifikasi harus dibandingkan dengan program aktual pada mesin. Menggunakan file lama berisiko menghilangkan perubahan sebelumnya atau menimbulkan ketidaksesuaian antara PLC, HMI, parameter perangkat, dan dokumentasi.Pastikan tersedia backup sebelum perubahan, identitas dan tanggal versi, kesesuaian program offline dan online, catatan perubahan, backup parameter perangkat, serta salinan program setelah commissioning.Gunakan kontrol versi yang mencatat nama file, mesin, PLC, HMI, tanggal, bagian yang diubah, pembuat perubahan, status pengujian, dan persetujuan.Uji Setiap Fungsi Sebelum Menjalankan Produksi PenuhPengujian sebaiknya dilakukan bertahap agar kesalahan lebih mudah ditemukan sebelum memengaruhi keseluruhan proses.Verifikasi wiring dan alamat I/O.Uji setiap sensor.Uji setiap output tanpa produk.Uji gerakan dalam mode manual.Uji interlock dan kondisi keselamatan.Uji satu siklus otomatis.Uji kondisi abnormal dan alarm.Uji menggunakan produk.Uji berulang pada target kecepatan.Pantau hasil sebelum produksi penuh.Pendekatan commissioning Siemens juga mencakup diagnosis hardware dan software, commissioning distributed I/O, serta konfigurasi alarm. Artinya, pengujian setelah perubahan sebaiknya mencakup perangkat lapangan dan fungsi program, bukan hanya memastikan PLC dapat masuk ke mode run.Jangan Hanya Menguji Kondisi NormalProgram juga perlu diuji saat kondisi proses tidak berjalan sebagaimana mestinya. Tujuannya adalah memastikan program memberikan respons yang sesuai ketika gangguan benar-benar terjadi.Skenario yang dapat diuji meliputi sensor tidak memberikan konfirmasi, produk macet, aktuator gagal bergerak, perangkat mengalami fault, komunikasi terputus, atau proses dihentikan di tengah siklus. Pengujian fungsi keselamatan harus dilakukan oleh personel kompeten sesuai prosedur dan desain keselamatan mesin.Tanda Penyesuaian Program PLC Memerlukan Tenaga AhliBantuan programmer atau system integrator perlu dipertimbangkan ketika tim internal tidak memiliki data, akses, atau kompetensi yang cukup untuk memverifikasi perubahan secara aman.Beberapa tandanya adalah:tidak tersedia backup program PLC;password atau akses program tidak tersedia;dokumentasi I/O tidak lengkap;sequence mesin tidak dapat dipastikan;perubahan melibatkan safety system;mesin terhubung dengan beberapa sistem lain;alarm tidak menunjukkan penyebab;modifikasi memengaruhi proses kritis; ataupercobaan perubahan justru menimbulkan gangguan baru.Data yang Perlu Disiapkan Sebelum Menggunakan Jasa PLC ProgrammingData yang lengkap membantu programmer memahami kondisi mesin dan ruang lingkup perubahan sebelum melakukan penyesuaian. Siapkan:merek dan tipe PLC;tipe modul I/O;program PLC terbaru;backup HMI;wiring diagram;daftar I/O;manual perangkat;foto atau video mesin;sequence sebelum modifikasi;sequence yang diinginkan;daftar komponen yang berubah;riwayat alarm;kondisi munculnya masalah;target produksi;waktu shutdown yang tersedia; dankriteria keberhasilan pengujian.Informasi tersebut dapat menjadi dasar ketika menggunakan jasa programming dan penyesuaian PLC untuk mengevaluasi perubahan program, integrasi perangkat, pengujian, dan commissioning mesin.FAQ tentang Program PLC yang Sering Error Setelah Mesin DimodifikasiBeberapa pertanyaan berikut sering muncul ketika mesin mengalami masalah setelah perubahan perangkat atau proses.1. Apakah mesin bermasalah setelah dimodifikasi berarti PLC rusak?Tidak selalu. Penyebabnya dapat berasal dari wiring, konfigurasi perangkat, komunikasi, sequence, alamat I/O, interlock, atau parameter program yang belum sesuai dengan kondisi mesin terbaru.2. Apakah program PLC lama masih bisa digunakan setelah menambah sensor?Program lama perlu diperiksa. Sensor baru mungkin membutuhkan alamat input, logika deteksi, alarm, sequence, atau interlock tambahan agar dapat berfungsi sesuai proses.3. Mengapa mesin berjalan dalam mode manual tetapi gagal saat otomatis?Mode otomatis biasanya bergantung pada sequence, interlock, feedback, kondisi transisi, dan timeout. Jika salah satu kondisi belum terpenuhi, program dapat berhenti menunggu sebelum melanjutkan langkah berikutnya.4. Apakah program PLC harus diubah ketika inverter diganti?Tergantung cara kontrol dan konfigurasi inverter baru. Penyesuaian mungkin diperlukan apabila terdapat perubahan sinyal run-stop, referensi kecepatan, komunikasi, pemetaan data, atau status fault dan ready.5. Mengapa backup program PLC perlu dibuat sebelum modifikasi?Backup menjadi acuan untuk membandingkan perubahan dan membantu mengembalikan konfigurasi sebelumnya apabila hasil modifikasi tidak sesuai. Backup juga membantu menjaga kontrol versi selama pengujian dan commissioning.KesimpulanProgram PLC setelah modifikasi mesin perlu diperiksa berdasarkan perubahan yang benar-benar terjadi. Mulailah dari sequence dan I/O, kemudian periksa sensor, perangkat penggerak, interlock, parameter, HMI, komunikasi, alarm, serta versi program. Setelah penyesuaian dilakukan, uji fungsi normal dan kondisi gangguan sebelum mesin kembali digunakan untuk produksi penuh.Evaluasikan Program PLC Setelah Modifikasi MesinSiapkan backup program PLC, wiring diagram, daftar perangkat yang berubah, video mesin, serta sequence yang diinginkan untuk dikonsultasikan dengan tim PT Mitrainti Sejahtera Eletrindo. Data tersebut dapat digunakan untuk mengevaluasi kebutuhan penyesuaian program, integrasi perangkat, pengujian, dan commissioning agar program sesuai dengan kondisi mesin setelah modifikasi.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel
Cara Mempercepat Pengaturan Mesin Saat Berganti Ukuran Kemasan
Posted on 2026-09-17 by Misel Editor
Pengaturan mesin saat berganti ukuran kemasan dapat dipercepat dengan:Mencatat seluruh bagian mesin yang harus diatur.Mengukur waktu setup hingga produksi kembali stabil.Menentukan nilai posisi untuk setiap ukuran kemasan.Menstandarkan urutan kerja dan alat yang digunakan.Memperbaiki komponen yang sulit digerakkan.Memberikan indikator posisi yang mudah dibaca.Menggunakan recipe untuk menyimpan pengaturan setiap SKU.Mengotomatiskan titik yang sering berubah dan rawan salah.Memverifikasi seluruh posisi sebelum mesin dijalankan.Menguji hasil pengaturan pada semua ukuran kemasan.Pergantian ukuran kemasan dapat membutuhkan perubahan pada guide, stopper, sensor, sealing unit, hingga unit labeling. Jika nilai posisi belum terdokumentasi atau setiap operator menggunakan cara berbeda, waktu changeover dapat bertambah karena proses pengukuran dan koreksi harus dilakukan berulang.Karena itu, percepatan changeover sebaiknya dimulai dengan mencari bagian yang paling banyak menghabiskan waktu. Setelah itu, perusahaan dapat menentukan titik yang cukup distandardisasi, menggunakan pemantauan posisi, atau perlu digerakkan secara otomatis.Catatan: Pengaturan, pemeriksaan, dan modifikasi mesin harus mengikuti prosedur keselamatan fasilitas serta manual produsen. Perubahan pada sistem mekanis, kontrol, sensor, interlock, atau perangkat positioning sebaiknya dilakukan oleh personel yang kompeten dan diuji sebelum digunakan dalam produksi.Petakan Bagian Mesin yang Berubah untuk Setiap Ukuran KemasanLangkah pertama adalah mencatat seluruh komponen yang perlu digeser, dinaikkan, diturunkan, dilonggarkan, atau dikencangkan setiap kali ukuran kemasan berubah.Pada mesin packaging, titik tersebut dapat mencakup:guide rail;stopper;roller;sensor;conveyor guide;sealing unit;labelling head;marking unit;cartoning guide; danpembatas produk.Gunakan checklist dengan kolom nama komponen, lokasi, fungsi, ukuran kemasan terkait, cara pengaturan, alat yang dibutuhkan, serta nilai posisi. Dengan begitu, perusahaan dapat melihat berapa banyak titik yang benar-benar terlibat dalam satu changeover.Ukur Waktu sampai Produksi Benar-Benar Kembali StabilWaktu changeover tidak berhenti ketika mesin kembali dinyalakan. Pengukuran perlu dilanjutkan sampai produk pertama dengan ukuran baru telah diperiksa dan dinyatakan sesuai.Catat waktu dari:produksi ukuran sebelumnya dihentikan;material dan komponen lama dilepas;bagian mesin diatur ke posisi baru;material kemasan baru dipasang;mesin diuji;posisi dikoreksi jika hasil belum sesuai; hinggaproduk pertama dinyatakan memenuhi persyaratan.Prinsip SMED dari Lean Enterprise Institute membedakan aktivitas setup internal, yang hanya dapat dilakukan ketika mesin berhenti, dan aktivitas eksternal yang dapat disiapkan ketika mesin masih berjalan. Pemisahan ini membantu menemukan aktivitas yang sebenarnya tidak perlu menambah waktu berhenti mesin.Pengukuran ini juga membantu perusahaan melihat apakah waktu berhenti mesin berasal dari proses changeover atau dari tahapan produksi lain yang belum efisien. Jika evaluasi dilakukan sebagai bagian dari perbaikan proses yang lebih luas, perusahaan juga dapat mempelajari tahapan implementasi lean manufacturing untuk produksi yang lebih efisien.Temukan Titik Pengaturan yang Paling Banyak Menghabiskan WaktuHasil pengukuran dapat digunakan untuk menentukan titik yang paling membutuhkan perbaikan. Jangan hanya melihat durasi satu kali pengaturan, tetapi periksa juga seberapa sering operator harus melakukan koreksi.Titik PengaturanDurasiJumlah KoreksiKesulitanDampak terhadap ProduksiGuideCatat aktualCatat aktualRendah–tinggiPosisi produkSensorCatat aktualCatat aktualRendah–tinggiDeteksi produkSealing unitCatat aktualCatat aktualRendah–tinggiHasil sealingLabelling headCatat aktualCatat aktualRendah–tinggiPosisi labelBerikan perhatian lebih pada titik yang membutuhkan alat bongkar-pasang, sulit dijangkau, tidak memiliki penanda posisi, mudah bergeser, atau sering membutuhkan beberapa kali trial.Tetapkan Nilai Posisi untuk Setiap Ukuran KemasanSetiap SKU sebaiknya memiliki acuan posisi yang dapat digunakan kembali. Tujuannya agar operator tidak mencari setting yang sesuai dari awal setiap kali ukuran kemasan kembali diproduksi. Setting sheet dapat mencatat kode SKU, dimensi kemasan, posisi guide, tinggi sensor, posisi stopper, posisi sealing, posisi labeling atau marking, serta toleransi yang ditetapkan untuk setiap titik.Dengan data tersebut, changeover berubah dari proses “mencari posisi” menjadi proses “mengembalikan mesin ke posisi yang sudah ditentukan”.Standarkan Urutan Pengaturan MesinUrutan pengaturan perlu dibuat konsisten agar perubahan pada satu bagian tidak membuat operator harus kembali mengatur bagian sebelumnya.Urutan kerja dapat mencakup:Mengamankan dan menghentikan mesin sesuai prosedur.Membersihkan sisa produk dan material.Memasang komponen khusus untuk ukuran baru.Mengatur bagian utama mesin.Menyesuaikan guide, sensor, dan stopper.Memasang material kemasan.Memeriksa seluruh nilai posisi.Menjalankan trial.Memeriksa hasil produk.Memberikan persetujuan untuk memulai produksi.Tambahkan nilai target, pelaksana, titik pemeriksaan, dan status hasil pada checklist agar proses dapat diulang dengan cara yang sama.Siapkan Alat dan Komponen Sebelum Mesin DihentikanAktivitas yang dapat dilakukan sebelum shutdown sebaiknya dipisahkan dari pekerjaan yang memang membutuhkan mesin berhenti. Siapkan alat pengaturan, komponen pengganti, material kemasan baru, setting sheet, recipe produk, alat ukur, sampel produk, dan checklist pemeriksaan sebelum changeover dimulai.Dengan demikian, waktu mesin berhenti tidak digunakan untuk mencari alat atau mengambil material yang sebenarnya dapat dipersiapkan sebelumnya.Perbaiki Bagian Mekanis yang Sulit atau Tidak Konsisten DiaturOtomatisasi tidak akan menyelesaikan masalah apabila mekanisme pengaturannya sendiri macet, longgar, aus, atau memiliki kelonggaran gerak berlebihan. Periksa screw dan ulir pengatur, guide, bearing, knob, handle, pengunci, rel, dudukan sensor, bagian dengan backlash, serta komponen yang mudah bergeser akibat getaran.Catatan: Pemeriksaan dan perbaikan mekanis perlu dilakukan oleh personel yang kompeten sesuai prosedur keselamatan fasilitas.Gunakan Penanda Posisi yang Mudah Dibaca OperatorTitik yang masih diatur secara manual dapat dilengkapi skala, label, stopper, atau position indicator agar operator memiliki acuan yang jelas.Position indicator dapat digunakan pada format adjustment untuk menampilkan nilai posisi secara langsung. Untuk pengaturan yang dipantau, electronic position indicator juga dapat membandingkan nilai target dan aktual sehingga operator dapat mengetahui apakah titik tersebut sudah berada pada posisi yang ditentukan.Simpan Pengaturan Setiap Produk dalam RecipeRecipe dapat digunakan untuk menyimpan kumpulan nilai pengaturan setiap SKU sehingga operator tidak perlu mengingat atau memasukkan seluruh parameter satu per satu setiap kali produk berganti.Data recipe dapat mencakup kode produk, ukuran kemasan, kecepatan conveyor, posisi sensor, stopper, parameter sealing, posisi labeling atau marking, dan batas toleransi. Pada sistem yang mendukung integrasi tersebut, recipe dapat digunakan untuk mengirim nilai target ke sistem kontrol atau perangkat positioning.Kebutuhan tersebut dapat dirancang melalui pemrograman recipe pada PLC agar parameter yang relevan dengan setiap SKU dapat dikelola dalam sistem kontrol mesin.Kelompokkan Titik Setting Menjadi Manual, Terpantau, atau OtomatisTidak semua titik pengaturan harus langsung diotomatisasi. Pemilihannya perlu disesuaikan dengan frekuensi perubahan, durasi setting, risiko kesalahan, dan dampaknya terhadap produksi.1. Pengaturan ManualPengaturan manual sesuai untuk titik yang jarang berubah, mudah dijangkau, cepat disetel, dan mudah diverifikasi.2. Pengaturan Manual dengan Pemantauan PosisiPendekatan ini sesuai ketika operator masih menggerakkan komponen secara manual, tetapi membutuhkan nilai target dan aktual agar posisi dapat diulang secara lebih konsisten.3. Pengaturan OtomatisPengaturan otomatis dapat dipertimbangkan untuk titik yang sering berubah, membutuhkan posisi yang konsisten, menghabiskan banyak waktu, atau sering membutuhkan koreksi.SIKO membagi format adjustment menjadi pendekatan manual, monitored, dan automated. Pada monitored changeover, nilai target dan aktual dapat dibandingkan, sedangkan automated changeover menggunakan positioning drive untuk menggerakkan titik pengaturan menuju posisi yang ditentukan.FaktorManualTerpantauOtomatisFrekuensi perubahanRendahSedang–tinggiTinggiDurasi settingSingkatPerlu dipercepatMenjadi prioritasRisiko salah posisiRendahPerlu verifikasiTinggiPencatatan posisiSetting sheetTarget dan aktualTerintegrasi sistemGerakanOperatorOperatorPositioning drivePrioritaskan Otomatisasi pada Titik yang Paling BerdampakOtomatisasi tidak harus diterapkan pada seluruh titik sekaligus. Prioritaskan titik yang paling sering diubah, membutuhkan waktu terlama, memiliki nilai posisi yang harus konsisten, atau sering menyebabkan trial berulang.Titik yang sulit dijangkau operator atau kesalahannya memengaruhi beberapa proses berikutnya juga dapat memperoleh prioritas lebih tinggi.Pendekatan ini membantu perusahaan mengarahkan investasi pada bagian yang benar-benar menjadi bottleneck changeover, bukan sekadar mengotomatiskan sebanyak mungkin komponen.Verifikasi Seluruh Posisi Sebelum Mesin BerjalanSebelum produksi dimulai, setiap titik perlu dipastikan sesuai dengan ukuran produk yang dipilih. Verifikasi dapat dilakukan melalui checklist operator, pemeriksaan dua tahap, position indicator, sensor posisi, konfirmasi recipe, alarm, atau interlock sesuai desain sistem.Pada monitored format setting, SIKO menjelaskan bahwa target dan posisi aktual dapat dipantau melalui sistem kontrol. Pendekatan seperti ini dapat digunakan untuk mencegah proses dilanjutkan sebelum titik yang dipantau mencapai posisi yang ditentukan.Siapkan Respons ketika Posisi Tidak SesuaiProsedur changeover juga perlu menjelaskan tindakan ketika sistem tidak mencapai nilai yang diperintahkan atau hasil kemasan masih tidak sesuai.Respons dapat meliputi menghentikan proses secara aman, menunjukkan titik bermasalah, memeriksa hambatan mekanis, membandingkan posisi aktual dan target, mengembalikan sistem ke posisi aman, menggunakan mode manual dengan otorisasi, serta melakukan verifikasi ulang sebelum produksi.Dengan prosedur tersebut, operator tidak perlu menentukan langkah koreksi dari awal setiap kali masalah terjadi.Uji Pengaturan pada Seluruh Ukuran KemasanPengujian jangan hanya dilakukan pada satu SKU. Ukuran terkecil, terbesar, serta beberapa ukuran di antaranya perlu diuji untuk memastikan rentang pengaturan dapat digunakan secara konsisten.Periksa waktu pengaturan, ketepatan posisi, jumlah trial, kualitas produk pertama, reject awal, kestabilan setelah beberapa siklus, serta kemampuan mesin mengulang setting yang sama ketika SKU tersebut diproduksi kembali.Bandingkan Kondisi Sebelum dan Sesudah PerbaikanGunakan indikator yang sama sebelum dan sesudah standardisasi atau otomatisasi agar hasilnya dapat dibandingkan secara objektif.IndikatorKondisi AwalTargetHasil UjiTindak LanjutTotal waktu pengaturanCatat aktualTentukanCatat hasilEvaluasiWaktu sampai stabilCatat aktualTentukanCatat hasilEvaluasiJumlah koreksiCatat aktualTentukanCatat hasilEvaluasiProduk trial/reject awalCatat aktualTentukanCatat hasilEvaluasiKesalahan settingCatat aktualTentukanCatat hasilEvaluasiPerbandingan tersebut membantu menentukan apakah perubahan benar-benar mengurangi waktu setup mesin dan kesalahan pengaturan.Data yang Perlu Disiapkan untuk Mengevaluasi Changeover SolutionSebelum meminta evaluasi sistem, perusahaan dapat menyiapkan:daftar mesin dan jenis proses packaging;daftar ukuran dan SKU;frekuensi pergantian produk;seluruh titik setting dan nilai setiap SKU;durasi pengaturan;titik yang sering salah;jumlah trial dan reject awal;foto atau video proses;layout dan ruang pemasangan;merek serta tipe PLC; dantarget waktu changeover.Data tersebut dapat digunakan untuk mengevaluasi sistem changeover untuk mempercepat pengaturan mesin, termasuk menentukan titik yang cukup menggunakan standardisasi, membutuhkan pemantauan posisi, atau berpotensi diotomatisasi.FAQ tentang Cara Mempercepat Pengaturan Mesin Saat Ganti Ukuran KemasanBerikut beberapa pertanyaan yang sering muncul ketika perusahaan mulai mengevaluasi pengaturan mesin untuk banyak ukuran kemasan.1. Apa yang dimaksud dengan changeover mesin?Changeover adalah proses mengubah pengaturan mesin ketika produksi berganti ke produk, ukuran, atau format yang berbeda. Prosesnya dapat mencakup pergantian material, komponen, posisi mekanis, dan parameter kontrol.2. Apakah semua titik pengaturan perlu diotomatisasi?Tidak. Otomatisasi sebaiknya diprioritaskan pada titik yang sering berubah, membutuhkan waktu lama, sulit diatur secara konsisten, atau memiliki dampak kesalahan yang tinggi.3. Bisakah sistem changeover diterapkan pada mesin lama?Bisa dipertimbangkan, tetapi kelayakannya bergantung pada kondisi mekanis, ruang pemasangan, sistem kontrol, dokumentasi mesin, serta akses terhadap program PLC. SIKO juga menunjukkan bahwa monitored maupun automated format setting dapat digunakan sebagai pendekatan retrofit pada mesin packaging.4. Apa perbedaan position indicator dan positioning drive?Position indicator digunakan untuk menampilkan atau memantau nilai posisi, sedangkan positioning drive dapat menggerakkan komponen menuju nilai yang ditentukan. Pemilihannya perlu disesuaikan dengan kebutuhan pengaturan manual, terpantau, atau otomatis.5. Bagaimana jika pabrik memiliki banyak ukuran kemasan?Gunakan setting sheet atau recipe untuk menyimpan parameter setiap SKU secara terstruktur. Dengan begitu, operator memiliki nilai acuan yang sama ketika ukuran tersebut kembali diproduksi.KesimpulanCara mempercepat pengaturan mesin sebaiknya dimulai dengan memetakan seluruh titik setting dan mengukur waktu hingga produksi benar-benar stabil. Setelah penyebab waktu setup dan koreksi berulang ditemukan, standardisasi dapat diterapkan pada proses manual, sedangkan sistem positioning terpantau atau otomatis diprioritaskan pada titik yang paling sering berubah dan paling berisiko salah.Evaluasi Titik Changeover Sebelum Menentukan Sistem PositioningSiapkan daftar ukuran kemasan, titik setting, durasi pengaturan, data kesalahan, serta foto atau video mesin untuk dikonsultasikan dengan tim PT Mitrainti Sejahtera Eletrindo. Informasi tersebut dapat menjadi dasar untuk mengevaluasi bagian yang cukup distandardisasi dan bagian yang berpotensi menggunakan Changeover Solution.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiLean Enterprise Institute. (n.d.). Single Minute Exchange of Die. Lean Enterprise Institute. https://www.lean.org/lexicon-terms/single-minute-exchange-of-die/SIKO GmbH. (n.d.). Retrofit solutions for packaging machines. SIKO. https://www.siko-global.com/en/solutions/format-adjustment/retrofitting/packaging-machines
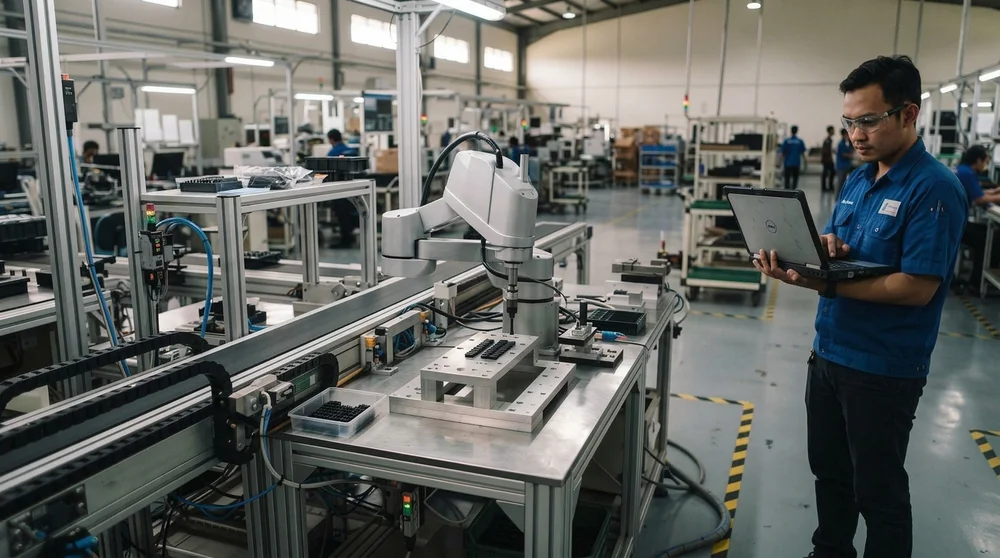
Jangan Asal Pasang SCARA Robot! Salah Posisi Bisa Membuat Produk Tidak Terjangkau
Posted on 2026-09-10 by Misel Editor
Posisi SCARA robot harus ditentukan berdasarkan seluruh titik pengambilan, pemrosesan, dan penempatan produk—bukan hanya jarak terjauhnya. Sebelum memasang robot, periksa:Bentuk area kerja robot.Titik yang sulit atau tidak dapat dijangkau.Posisi conveyor, tray, fixture, dan mesin.Jarak terdekat dan terjauh setiap titik kerja.Perbedaan ketinggian produk.Ukuran produk dan gripper.Jalur gerak serta potensi benturan.Posisi kabel dan perangkat pendukung.Akses operator dan teknisi.Hasil simulasi menggunakan model SCARA yang dipilih.Memilih SCARA robot dengan jangkauan yang terlihat cukup belum menjamin seluruh proses dapat dilakukan. Produk mungkin berada terlalu dekat dengan dudukan, slot tray terjauh dapat berada di luar area kerja, atau gripper justru bertabrakan dengan perangkat lain ketika berpindah.Karena itu, layout pemasangan sebaiknya ditentukan setelah seluruh titik kerja, ketinggian, perangkat di sekitar robot, dan jalur pergerakan dipetakan. Dengan cara ini, perusahaan dapat mengevaluasi posisi robot sebelum dudukan dan perangkat pendukung dipasang secara permanen.Catatan: Penentuan posisi SCARA robot perlu mengacu pada manual dan spesifikasi model yang digunakan serta penilaian langsung terhadap aplikasi. Aspek keselamatan, guarding, akses operator, dan integrasi sistem juga perlu dievaluasi oleh personel atau system integrator yang kompeten sebelum instalasi dan pengoperasian.Kenali Bentuk Area Kerja SCARA Robot Sebelum Menentukan PosisinyaArea kerja SCARA robot tidak dapat diasumsikan sebagai lingkaran penuh atau kotak di sekeliling dudukan. Bentuk dan batas jangkauannya dipengaruhi oleh panjang lengan, batas gerakan setiap joint, sumbu vertikal, serta konstruksi masing-masing model.Jika perusahaan masih berada pada tahap memilih jenis robot, pembahasan mengenai perbandingan SCARA robot, Cartesian, dan articulated robot dapat membantu memahami perbedaan karakter gerakan dan aplikasinya sebelum layout ditetapkan.Periksa Area Dekat Dudukan Robot yang Tidak Selalu Dapat DijangkauProduk yang terlalu dekat dengan dudukan robot belum tentu lebih mudah dijangkau. Lengan SCARA memiliki batas ketika ditekuk ke arah dalam sehingga dapat terbentuk area tertentu di sekitar pusat robot yang sulit atau tidak dapat dicapai.Jika perangkat ditempatkan tanpa mempertimbangkan batas tersebut, beberapa masalah dapat muncul:produk terlalu dekat dengan pusat robot;lengan tidak dapat mencapai posisi pengambilan;gripper tidak dapat memperoleh orientasi yang dibutuhkan;ruang gerak menjadi terlalu sempit; ataulengan terlalu dekat dengan dudukan dan perangkat lain.Karena itu, jarak minimum juga perlu diperiksa selain jangkauan maksimum.Pastikan Titik Terjauh Tidak Berada Tepat di Batas JangkauanTitik yang masih masuk ke dalam angka maksimum reach belum tentu menjadi titik kerja yang ideal. Kondisi aktual juga melibatkan dimensi produk, gripper, orientasi, toleransi posisi, serta lintasan menuju titik tersebut.1. Ukur Jarak ke Titik Pengambilan ProdukPengukuran perlu dilakukan dari posisi dudukan robot menuju seluruh area tempat produk dapat diambil. Jika produk bergerak menggunakan conveyor, jangan hanya mengukur jarak ke garis tengah conveyor. Periksa juga posisi produk yang paling dekat dan paling jauh dari robot.2. Ukur Jarak ke Titik Penempatan ProdukLakukan pemeriksaan yang sama pada seluruh tujuan produk, misalnya tray, fixture, kemasan, conveyor berikutnya, hingga area produk yang ditolak.Gunakan tabel berikut sebagai pemeriksaan awal:Titik KerjaJarak/KoordinatKetinggianOrientasiStatusTindak LanjutPick pointSesuai layoutSesuai conveyorPosisi produkPeriksaSimulasiTraySesuai layoutSesuai traySesuai slotPeriksaCek seluruh slotRejectSesuai layoutSesuai wadahSesuai prosesPeriksaCek lintasanPetakan Seluruh Titik Kerja, Bukan Hanya Titik Awal dan AkhirSatu siklus produksi dapat memiliki lebih dari dua titik. Selain mengambil dan meletakkan produk, robot mungkin perlu menuju fixture, melewati proses pemeriksaan, mengubah orientasi, atau memisahkan produk ke beberapa tujuan.Karena itu, petakan setidaknya lokasi produk masuk, titik pengambilan, titik pemeriksaan, fixture atau area pemrosesan, tray atau kemasan, jalur produk berbeda, lokasi produk gagal, serta posisi aman robot ketika diperlukan.Posisi Conveyor, Tray, dan Mesin dengan Area Kerja RobotConveyor, tray, fixture, dan mesin perlu ditempatkan agar seluruh titik penting berada di dalam area kerja efektif tanpa membuat lintasan robot lebih panjang dari yang diperlukan.1. Posisi ConveyorPeriksa lebar conveyor, posisi produk pada sisi terdekat dan terjauh, arah pergerakan, serta kemungkinan variasi posisi produk.2. Posisi Tray atau FixtureJangan hanya memeriksa bagian tengah tray. Seluruh slot perlu diuji karena bagian terjauh dapat berada di luar jangkauan meskipun pusat tray masih dapat dicapai.3. Posisi Mesin atau Area PemrosesanPerhitungkan bukaan mesin, permukaan kerja, penutup, sensor, guide, dan komponen lain di sekitar titik kerja. Robot perlu mampu mencapai produk tanpa membuat lengan atau gripper mengenai perangkat tersebut.Perhitungkan Perbedaan Ketinggian Setiap TitikJangkauan horizontal saja tidak cukup untuk menentukan posisi pemasangan SCARA robot. Sumbu vertikal juga harus mampu mencapai ketinggian yang dibutuhkan saat mengambil dan menempatkan produk.Periksa tinggi permukaan conveyor, tray atau fixture, perubahan tinggi tumpukan produk, kedalaman wadah, panjang gripper, serta ruang untuk mengangkat produk sebelum berpindah secara horizontal.Ukuran Produk dan Gripper Mengubah Jangkauan Kerja AktualTitik ujung lengan yang dapat mencapai suatu koordinat belum berarti produk dan gripper memiliki ruang yang cukup untuk bekerja di titik tersebut.Evaluasi juga perlu memasukkan:panjang dan lebar gripper;posisi titik pengambilan;selang atau kabel pada gripper;dimensi produk;perubahan orientasi produk;ruang bebas saat produk diangkat; dantoleransi posisi produk.Misalnya, pusat gripper mungkin dapat mencapai sebuah slot tray, tetapi bagian samping gripper dapat menyentuh dinding tray ketika turun untuk mengambil produk.Periksa Jalur Gerak, Bukan Hanya Kemampuan Mencapai TitikRobot dapat mencapai titik awal dan akhir, tetapi jalur di antara keduanya belum tentu bebas hambatan. Karena itu, seluruh lintasan dalam satu siklus perlu diperiksa. Potensi benturan dapat terjadi antara lengan dan rangka mesin, gripper dan dinding tray, produk dan sensor, kabel dan bagian robot yang bergerak, maupun robot dan pagar pengaman.Sisakan Ruang untuk Kabel dan Perangkat PendukungLayout SCARA juga perlu menyediakan ruang untuk kabel daya, komunikasi, selang udara, sensor, kamera, controller, dan panel. Perangkat tersebut tidak boleh ditempatkan hanya berdasarkan ruang yang tersisa setelah robot dipasang.Perencanaannya perlu mempertimbangkan gerakan robot dan kebutuhan perawatan. Dalam proyek yang melibatkan beberapa perangkat sekaligus, integrasi robot dan sistem kontrol produksi membantu memastikan robot dan komponen pendukung dirancang sebagai satu sistem.Pastikan Posisi Robot Tidak Menghambat Operator dan PerawatanPosisi yang baik bukan hanya membuat robot dapat menjangkau produk, tetapi juga tetap menyediakan akses untuk pengoperasian dan perawatan.Periksa jalur keluar-masuk operator, akses ke panel kontrol, ruang membuka bagian mesin, pergantian gripper, pembersihan, pemeriksaan, perbaikan, serta jalur evakuasi yang berlaku di fasilitas.ISO 10218-2:2025 mencakup aspek keselamatan pada desain dan integrasi aplikasi robot industri, termasuk commissioning, operasi, maintenance, dan decommissioning. Karena itu, akses manusia dan keselamatan cell perlu dipertimbangkan sejak tahap layout, bukan setelah robot terpasang.Uji Layout dengan Simulasi Menggunakan Model Robot yang DipilihKesesuaian akhir perlu diperiksa menggunakan spesifikasi dan model robot yang benar. Simulasi membantu mengevaluasi lebih dari sekadar angka jangkauan.Periksa apakah:seluruh titik dapat dicapai;gripper dapat masuk dengan orientasi yang benar;lintasan bebas benturan;gerakan tidak terlalu dekat dengan batas jangkauan;waktu siklus memenuhi target;tersedia posisi aman saat terjadi gangguan; danlayout tetap menyediakan akses yang dibutuhkan operator.Model SCARA yang berbeda dapat memiliki work envelope dan batas gerakan berbeda. Sebagai contoh, halaman dukungan Epson menunjukkan GX Series tersedia dalam beberapa konfigurasi reach dan vertical stroke. Karena itu, simulasi sebaiknya menggunakan model yang benar-benar sedang dipertimbangkan.Checklist Data Sebelum Menentukan Posisi SCARA RobotSebelum layout pemasangan ditetapkan, siapkan:merek dan model SCARA yang dipertimbangkan;gambar area kerja robot;ukuran serta berat produk;bentuk dan ukuran gripper;layout area produksi;ukuran conveyor, tray, fixture, dan mesin;koordinat seluruh titik kerja;ketinggian setiap titik;urutan gerakan robot;target waktu siklus;posisi operator;perangkat pendukung;kebutuhan akses perawatan; dankondisi lingkungan produksi.Data tersebut dapat menjadi dasar perencanaan dan integrasi SCARA robot, termasuk menentukan model robot, posisi pemasangan, perangkat pendukung, dan kebutuhan simulasi sebelum instalasi.FAQ tentang Memasang Robot SCARA Agar Tidak Salah PosisiBeberapa pertanyaan berikut dapat membantu memperjelas pertimbangan sebelum posisi pemasangan SCARA ditetapkan.1. Apakah SCARA robot dapat menjangkau seluruh area di sekelilingnya?Tidak selalu. Bentuk dan batas area kerja bergantung pada konstruksi, panjang lengan, batas setiap joint, dan spesifikasi model robot. Gunakan diagram work envelope dari model yang dipilih sebagai acuan.2. Apakah SCARA dengan jangkauan lebih panjang selalu lebih baik?Tidak. Jangkauan perlu disesuaikan dengan titik kerja, payload, kecepatan, ketelitian, ruang instalasi, dan efisiensi gerakan. Robot dengan reach lebih panjang tidak otomatis menjadi pilihan yang lebih sesuai.3. Seberapa dekat conveyor boleh ditempatkan dari SCARA robot?Tidak ada satu jarak yang berlaku untuk semua model dan aplikasi. Jarak perlu ditentukan berdasarkan work envelope aktual, dimensi produk dan gripper, serta posisi terdekat dan terjauh produk di atas conveyor.4. Apakah posisi robot masih dapat diubah setelah instalasi?Mungkin, tetapi perubahan posisi dapat memengaruhi dudukan, kabel, program, perangkat keselamatan, titik kerja, dan validasi sistem. Karena itu, layout sebaiknya diperiksa secara menyeluruh sebelum instalasi permanen.5. Mengapa simulasi diperlukan jika data jangkauan sudah tersedia?Karena angka jangkauan hanya menunjukkan salah satu batas kemampuan robot. Simulasi membantu melihat lintasan, orientasi gripper, ketinggian, benda di sekitar robot, waktu siklus, dan kemungkinan benturan.KesimpulanPosisi pemasangan SCARA robot sebaiknya ditentukan setelah seluruh titik kerja, ketinggian, lintasan, ukuran produk, gripper, serta perangkat di sekitarnya dipetakan. Jangan hanya memastikan titik terjauh masuk dalam angka jangkauan robot. Layout akhir perlu diverifikasi menggunakan model robot yang dipilih agar seluruh proses dapat dijalankan tanpa titik yang tidak terjangkau atau lintasan yang terhalang.Evaluasi Layout SCARA Sebelum Instalasi DilakukanSiapkan layout area, data conveyor dan mesin, ukuran produk, rancangan gripper, serta urutan proses untuk dikonsultasikan dengan tim PT Mitrainti Sejahtera Eletrindo. Data tersebut dapat digunakan sebagai dasar pemilihan SCARA robot, penentuan posisi pemasangan, serta simulasi sistem sebelum instalasi dilakukan.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiInternational Organization for Standardization. (2025). ISO 10218-2:2025 Robotics—Safety requirements—Part 2: Industrial robot applications and robot cells. ISO. https://www.iso.org/standard/73934.html
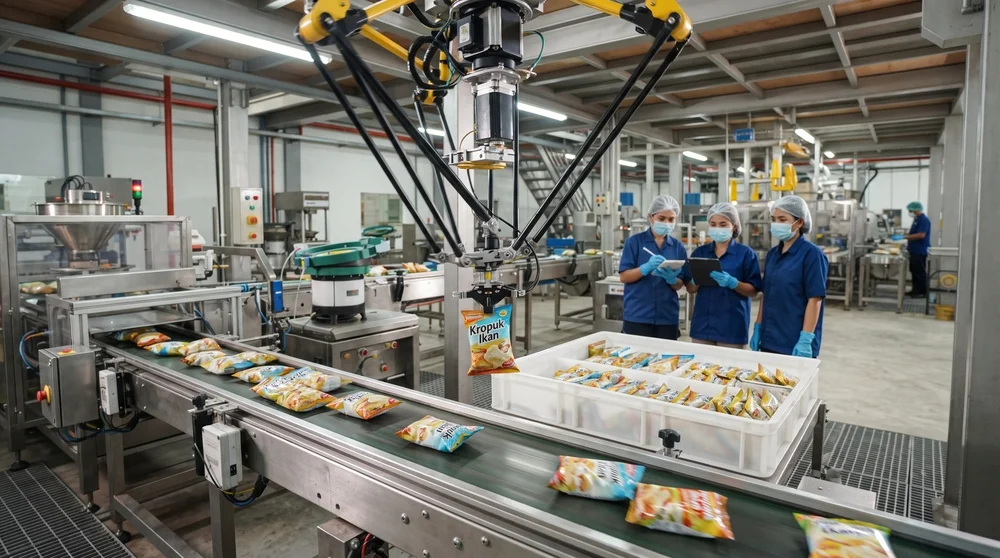
Robot Delta untuk Proses Sorting dan Packaging: Cocok untuk Produk Seperti Apa?
Posted on 2026-09-03 by Misel Editor
Robot delta paling cocok untuk produk yang relatif ringan, dapat diambil dengan cepat, bergerak berulang di atas conveyor, dan perlu dipilah atau dimasukkan ke kemasan dalam volume tinggi. Penilaiannya perlu mempertimbangkan:Berat dan ukuran produk.Bentuk serta kestabilan produk saat diambil.Kondisi permukaan produk.Posisi dan jarak produk di conveyor.Target kecepatan sorting atau packaging.Pola penempatan produk.Kebutuhan gripper.Kebutuhan sensor atau vision system.Kondisi kebersihan dan lingkungan produksi.Robot delta dikenal untuk proses pick and place berkecepatan tinggi. Namun, produk yang ringan belum tentu otomatis cocok. Karakter produk, aliran conveyor, cara pengambilan, hingga tujuan penempatannya perlu dilihat sebagai satu sistem.Karena itu, evaluasi awal sebaiknya dilakukan dari produk dan proses produksi terlebih dahulu, kemudian dilanjutkan dengan pemilihan robot, gripper, sensor, dan perangkat pendukung yang sesuai.Catatan: Kecocokan dan kapasitas robot perlu diverifikasi berdasarkan spesifikasi model, pengujian produk, desain sistem, serta penilaian keselamatan pada aplikasi sebenarnya. Integrasi robot industri juga perlu mengikuti standar keselamatan dan ketentuan fasilitas yang berlaku.Produk yang Ringan dan Berukuran Relatif KecilRobot delta umumnya digunakan untuk memindahkan produk ringan dalam siklus cepat. Sebagai gambaran, lini delta robot ABB memiliki model dengan kapasitas payload yang berbeda-beda, sehingga pemilihan tidak dapat didasarkan pada jenis robot saja.Produk yang dapat dipertimbangkan antara lain makanan ringan, cokelat, permen, bakery, sachet, kemasan farmasi, komponen elektronik kecil, komponen plastik, dan produk kebutuhan sehari-hari berukuran kecil. Namun, berat yang dihitung bukan hanya produk. Gripper dan perangkat yang ikut digerakkan juga perlu masuk dalam perhitungan beban.Produk yang Bentuknya Tetap dan Mudah DiambilProduk dengan bentuk relatif konsisten lebih mudah memiliki titik pengambilan yang dapat ditentukan secara berulang. Sebaliknya, produk yang berubah bentuk, bertumpuk, atau saling menempel membutuhkan evaluasi tambahan.1. Produk Kaku dengan Bentuk KonsistenBotol kecil, blister, wadah, atau komponen plastik dapat lebih mudah ditangani apabila posisi dan titik pengambilannya dapat ditentukan dengan jelas.2. Produk Lunak atau Mudah Berubah BentukPouch, roti, atau makanan tanpa kemasan kaku masih mungkin ditangani robot delta, tetapi perlu diuji untuk mengetahui perubahan bentuk, tekanan gripper, dan kestabilannya saat dipindahkan.KarakteristikTantanganYang Perlu DiujiKakuMenentukan titik pengambilanPosisi dan kestabilan gripFleksibelBentuk dapat berubahTekanan dan jenis gripperMudah pecahRisiko kerusakanGaya pengambilan dan akselerasiMudah berubah bentukGrip kurang konsistenOrientasi dan kestabilan saat dipindahkanPermukaan Produk Memungkinkan Gripper Bekerja dengan StabilKondisi permukaan menentukan metode pengambilan yang dapat digunakan. Periksa apakah permukaan rata atau tidak rata, berpori atau kedap udara, kering atau basah, mudah tergores, serta memiliki titik pegangan yang konsisten.Suction cup untuk penanganan makanan perlu menyesuaikan karakter permukaan agar kebocoran vacuum dapat dikurangi dan produk tetap dapat dipegang dengan aman. Artinya, vacuum gripper yang bekerja pada satu produk belum tentu memberikan hasil sama pada produk lain.Produk Datang melalui Conveyor dengan Aliran yang Dapat DikendalikanRobot delta membutuhkan aliran produk yang dapat dideteksi dan ditangani secara konsisten. Periksa kestabilan kecepatan conveyor, jarak antar produk, kemungkinan produk bertumpuk, area jangkauan robot, serta ketersediaan sensor atau kamera untuk mendeteksi produk.Sediakan juga mekanisme untuk menangani produk yang tidak berhasil diambil agar produk tersebut tidak mengganggu proses berikutnya.Posisi Produk Menentukan Perlu Tidaknya Vision SystemKebutuhan vision system sangat dipengaruhi konsistensi posisi dan orientasi produk ketika memasuki area kerja robot.1. Produk Datang dengan Posisi dan Orientasi TetapJika produk selalu berada pada posisi yang dapat diprediksi, sensor atau sistem penuntun mekanis dapat dipertimbangkan untuk membantu menentukan waktu pengambilan.2. Produk Datang secara Acak atau Memiliki Beberapa OrientasiVision system dapat dibutuhkan ketika robot harus mengetahui koordinat, arah, jenis, atau kondisi produk sebelum mengambilnya. MISEL menyediakan integrasi vision camera pada sistem otomasi yang antara lain dapat digunakan untuk robot guidance, identifikasi, dan quality control.Target Produksi Memerlukan Proses Pengambilan Berkecepatan TinggiRobot delta relevan ketika proses sorting atau packaging membutuhkan pick and place cepat dan berulang. Namun, target produk per menit saja belum cukup untuk menentukan konfigurasi robot.Data AwalYang Perlu DihitungTarget produk/menitTotal output yang dibutuhkanProduk yang harus ditanganiProporsi produk yang perlu diambil robotWaktu tersedia/produkWaktu siklus yang tersediaTujuan penempatanJumlah titik atau jalur tujuanKondisi prosesPerubahan kecepatan dan produk yang terlewatJarak pick-and-place, pola gerakan, jam operasi, dan perubahan kecepatan conveyor juga perlu dimasukkan dalam simulasi waktu siklus.Proses sorting atau packaging membutuhkan pick and place cepat dan berulang. Namun, target produk per menit saja belum cukup untuk menentukan konfigurasi robot. Prinsip dasar proses pengambilan dan pemindahan produk juga dapat dipahami melalui pembahasan cara kerja robot pick and place.Pola Penempatan Produk Dapat Dilakukan dalam Area Kerja RobotPola penempatan menentukan kompleksitas gerakan robot. Aplikasinya dapat berupa sorting berdasarkan kategori, perpindahan antar conveyor, pengisian tray, memasukkan produk ke kemasan, menyusun jumlah tertentu, atau memisahkan produk yang tidak lolos inspeksi.Semakin banyak tujuan dan perubahan orientasi yang dibutuhkan, semakin penting pengujian terhadap jangkauan dan waktu siklus robot.Gripper Dapat Mengambil Produk Tanpa MerusaknyaGripper perlu dipilih berdasarkan berat, bentuk, permukaan, kebersihan, kecepatan proses, dan tingkat kerapuhan produk.1. Vacuum Gripper untuk Produk yang Dapat Dihisap dengan StabilVacuum dapat dipertimbangkan ketika permukaan memungkinkan terbentuknya daya hisap yang stabil. Permukaan berpori, tidak rata, atau mudah berubah bentuk membutuhkan pengujian lebih lanjut.2. Finger Gripper untuk Produk yang Perlu DijepitFinger gripper dapat dipertimbangkan jika produk mempunyai sisi yang dapat dijepit tanpa tergelincir, berubah bentuk, atau rusak.3. Gripper Khusus untuk Produk dengan Karakteristik TertentuProduk rapuh, licin, tidak beraturan, atau memiliki persyaratan higienis dapat membutuhkan desain gripper khusus.Kondisi Lingkungan Produksi Sesuai dengan Desain SistemLingkungan produksi perlu menjadi bagian dari evaluasi. Pada industri makanan, farmasi, atau area dengan kondisi khusus, periksa risiko kontak dengan produk, metode pembersihan, material gripper, paparan air atau bahan kimia, temperatur, kelembapan, higienitas, dan potensi kontaminasi.Matriks Kecocokan Produk untuk Robot DeltaMatriks berikut dapat digunakan sebagai penyaringan awal sebelum produk diuji pada konfigurasi sebenarnya.StatusIndikasiTindak LanjutCocok dipertimbangkanRingan, terpisah, mudah diambil, membutuhkan handling cepatCek payload, cycle time, gripper, dan jangkauanPerlu pengujianFleksibel, rapuh, licin, tidak beraturan, atau posisi acakUji gripper, vision, dan kestabilan prosesPertimbangkan robot lainBeban terlalu berat, jangkauan luas, atau orientasi sangat kompleksEvaluasi SCARA, articulated robot, atau konfigurasi lainData yang Perlu Disiapkan Sebelum Memilih Robot DeltaSebelum berkonsultasi dengan system integrator, siapkan data berikut:sampel seluruh variasi produk;berat dan dimensi produk;foto atau video produk di conveyor;kecepatan conveyor dan target produk per menit;pola kedatangan serta jumlah kategori sorting;pola penempatan dalam kemasan;layout area produksi dan kondisi lingkungan;jam operasional; dankebutuhan integrasi dengan mesin lain.Data tersebut dapat menjadi dasar dalam perancangan dan integrasi robot industri, termasuk penentuan robot, gripper, sensor, vision system, dan perangkat pendukung lainnya.FAQ tentang Robot Delta untuk Proses Sorting dan PackagingBerikut beberapa pertanyaan yang sering muncul ketika mengevaluasi robot delta untuk sorting dan packaging.1. Apakah robot delta hanya cocok untuk industri makanan?Tidak. Robot delta juga dapat dipertimbangkan untuk farmasi, elektronik, produk konsumen, dan industri lainnya selama karakteristik produk serta prosesnya sesuai.2. Apakah robot delta dapat menangani beberapa jenis produk?Bisa, selama variasi berat, ukuran, posisi, pola penempatan, dan gripper masih dapat ditangani oleh konfigurasi sistem. Pergantian produk juga perlu mempertimbangkan pengaturan recipe dan perangkat pendukung.3. Apakah robot delta selalu membutuhkan vision system?Tidak selalu. Kamera lebih dibutuhkan ketika posisi, orientasi, kategori, atau kondisi produk perlu diidentifikasi sebelum robot melakukan pengambilan.4. Bisakah robot delta digunakan untuk memisahkan produk cacat?Bisa jika terdapat sistem inspeksi yang dapat menentukan status produk dan mengirimkan hasil tersebut ke sistem kontrol untuk menentukan produk mana yang harus dipisahkan.5. Kapan perlu mempertimbangkan SCARA atau robot 6-axis?Robot lain perlu dipertimbangkan ketika aplikasi membutuhkan payload, jangkauan, arah gerakan, atau perubahan orientasi yang kurang sesuai dengan area kerja dan karakter gerakan robot delta.KesimpulanRobot delta tidak sebaiknya dipilih hanya karena proses produksi membutuhkan kecepatan tinggi. Mulailah dari karakteristik produk, aliran conveyor, target output, pola penempatan, gripper, vision system, dan kondisi lingkungan. Setelah itu, lakukan pengujian produk dan simulasi waktu siklus untuk memastikan konfigurasi yang dipilih sesuai dengan proses sebenarnya.Siapkan Data Produksi untuk Evaluasi Sistem Robot DeltaSiapkan sampel produk, video proses, data conveyor, layout area, dan target output sebelum melakukan konsultasi. Percayakan pada PT Mitrainti Sejahtera Eletrindo yang dapat menggunakan data tersebut untuk membantu mengevaluasi konfigurasi robot delta, gripper, sensor, dan vision system yang sesuai untuk kebutuhan sorting maupun packaging di lini produksi Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel
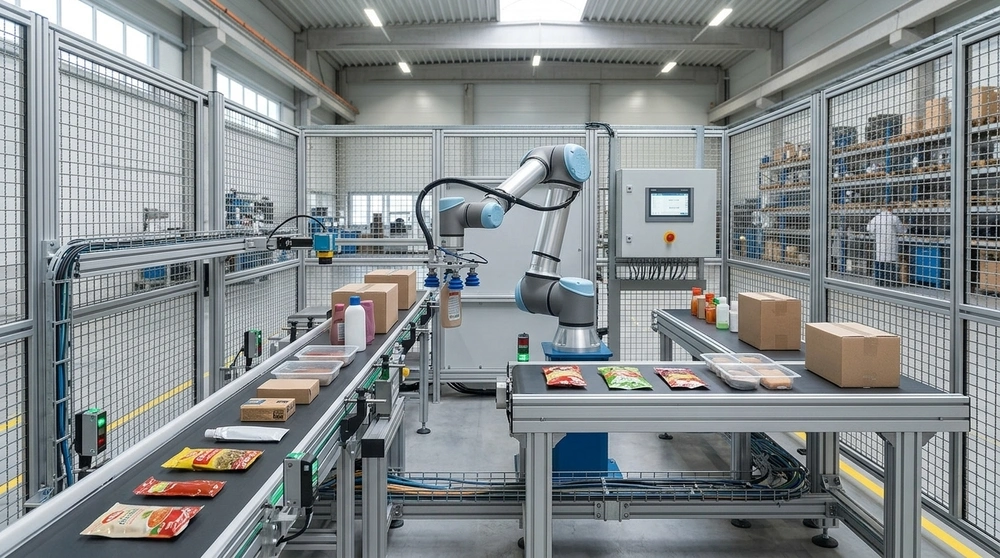
Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!
Posted on 2026-08-26 by Misel Editor
Jika lini produksi sering berganti ukuran atau jenis kemasan, pilih robot packaging yang mampu menangani variasi SKU secara fleksibel. Periksa apakah jangkauan, payload, gripper, vision system, cycle time, dan proses changeover dapat menyesuaikan ukuran, bentuk, berat, serta orientasi setiap produk. Jadi, pemilihannya harus berdasarkan seluruh variasi kemasan yang akan diproses, bukan hanya satu produk acuan.Lini dengan sedikit variasi produk mungkin dapat berjalan dengan konfigurasi robot yang relatif tetap. Namun, semakin banyak SKU yang memiliki ukuran, bentuk, posisi, dan pola penempatan berbeda, semakin penting kemampuan sistem untuk beradaptasi tanpa perubahan mekanis atau programming yang terlalu panjang.Karena itu, pemilihan robot sebaiknya dimulai dari pemetaan seluruh variasi produk yang benar-benar akan melewati packaging cell. Data tersebut kemudian digunakan untuk menentukan robot, gripper, sensor atau vision, conveyor, serta metode changeover yang sesuai.Catatan: Pemilihan dan integrasi robot packaging perlu mempertimbangkan karakter produk, payload aktual, jangkauan, cycle time, end-of-arm tooling, keselamatan mesin, serta peralatan lain dalam lini. Validasi konfigurasi dan pengujian sebaiknya dilakukan oleh personel atau system integrator yang memahami aplikasi robot industri serta persyaratan proses terkait.Pertimbangkan 6 Faktor saat Memilih Robot PackagingRobot packaging untuk berbagai produk perlu dinilai berdasarkan variasi nyata yang akan ditangani, bukan hanya kebutuhan satu SKU. Enam faktor berikut dapat digunakan sebagai dasar sebelum menentukan konfigurasi robot.1. Sesuaikan dengan Ukuran Produk dan KemasanUkuran produk memengaruhi posisi pengambilan, jarak perpindahan, ruang yang dibutuhkan gripper, dan jangkauan robot. Karena itu, petakan produk terkecil hingga kemasan terbesar, termasuk kemungkinan perubahan posisi ketika produk berada di conveyor, tray, atau kardus.Robot dengan payload cukup belum tentu memiliki jangkauan dan area kerja yang cocok untuk seluruh format. Periksa apakah robot masih dapat mengambil dan menempatkan produk pada seluruh titik yang dibutuhkan tanpa mendekati batas geraknya secara berlebihan.2. Periksa Bentuk dan Kondisi PermukaanBentuk serta permukaan produk menentukan bagaimana gripper melakukan kontak. Botol yang kaku, pouch yang fleksibel, tray, dan kardus tidak selalu dapat ditangani dengan prinsip gripping yang sama. Kebutuhan vacuum handling dapat berbeda antara kemasan fleksibel seperti film dan material berpori seperti kardus.3. Hitung Berat Produk beserta GripperPayload tidak cukup dihitung dari berat produk saja. Beban pada robot juga dipengaruhi oleh gripper dan komponen end-of-arm tooling yang ikut dibawa selama pergerakan.Karena itu, saat membandingkan pilihan robot, perhitungan beban harus menggunakan konfigurasi aktual yang akan terpasang pada ujung robot, bukan hanya berat produk secara terpisah.4. Kenali Variasi Orientasi ProdukPeriksa apakah produk selalu datang dengan posisi yang sama atau dapat berputar, bergeser, bahkan tercampur orientasinya. Produk yang sudah terarah oleh guide mekanis mungkin cukup dideteksi dengan sensor sederhana, sedangkan variasi posisi yang lebih kompleks dapat membutuhkan vision system.5. Sesuaikan dengan Target Kecepatan ProduksiKecepatan robot harus dinilai berdasarkan cycle time keseluruhan, bukan angka kecepatan robot secara terpisah. Waktu mendeteksi produk, mengambil, memindahkan, melepaskan, menunggu conveyor, serta pola penempatan semuanya memengaruhi kapasitas aktual packaging cell.Hitung kebutuhan setiap SKU karena produk dengan pola multipack, posisi pengambilan berbeda, atau jarak penempatan lebih jauh dapat menghasilkan cycle time yang berbeda. Jika produk tercepat menjadi acuan, pastikan konfigurasi robot, gripper, vision, dan conveyor mampu mengejar kebutuhan tersebut secara bersamaan.6. Tentukan Kebutuhan Pergantian GripperTentukan sejak awal apakah seluruh SKU masih dapat ditangani satu gripper atau membutuhkan beberapa end effector. Satu gripper lebih sederhana untuk changeover, tetapi hanya efektif jika rentang ukuran, bentuk, dan permukaan produknya masih kompatibel.Untuk memetakan kebutuhan awal, gunakan matriks berikut sebelum memilih konfigurasi robot.Data yang dicatatContoh variasiPengaruh terhadap sistemUkuranKecil hingga besarJangkauan dan posisi pengambilanBentukBotol, pouch, tray, kardusJenis dan titik kontak gripperBeratRingan hingga beratPayload robot dan toolingOrientasiSeragam atau acakKebutuhan sensor dan visionKecepatanBerbeda pada setiap SKUCycle time dan kapasitas cellFormat kemasanSatuan atau multipackProgram dan pola penempatanUntuk memahami penggunaan robot pada tahapan packaging secara lebih luas, baca juga pembahasan mengenai penerapan robot dalam proses packaging.Pilih Gripper yang SesuaiGripper menentukan apakah satu robot benar-benar dapat menangani variasi produk yang direncanakan. Pemilihannya perlu mengikuti bentuk, permukaan, kekakuan, berat, serta area produk yang aman untuk dijepit atau dihisap.1. Gunakan Satu Gripper untuk Beberapa FormatSatu gripper dapat dipertimbangkan jika beberapa SKU masih memiliki karakteristik yang cukup dekat. Vacuum area gripper, mechanical gripper dengan rentang bukaan tertentu, atau soft gripper dapat digunakan sesuai karakter produk dan hasil pengujian.2. Gunakan Sistem Pergantian GripperTool changing lebih tepat ketika satu desain gripper akan menghasilkan terlalu banyak kompromi. Misalnya, pouch membutuhkan permukaan suction yang berbeda dari kardus besar atau wadah kaku yang perlu dijepit.Pada kondisi tersebut, hitung bukan hanya kemampuan masing-masing gripper, tetapi juga waktu pergantiannya. Tujuannya agar fleksibilitas SKU tidak dibayar dengan downtime changeover yang terlalu panjang.Atur Posisi Produk sebelum DiambilProduk perlu berada pada posisi yang dapat dikenali robot sebelum proses pick dilakukan. Untuk aliran sederhana, conveyor guide dan sensor dapat menjaga atau mendeteksi posisi. Pada produk yang datang dengan orientasi lebih beragam, vision system dapat membantu mencari posisi aktual dan menentukan koordinat pengambilan.OMRON menyebut vision-guided packaging sebagai salah satu pendekatan untuk menangani perubahan SKU dan proses sorting serta placement. Pada kasus Mackle Petfoods tahun 2025, robot parallel, vision system, dan PLC digunakan bersama untuk menangani pouch pada lini packaging otomatis.Konsep tersebut dapat dipelajari lebih lanjut melalui artikel mengenai vision system untuk membaca posisi produk.Siapkan Changeover Antar ProdukChangeover yang baik harus menentukan bagian mana yang berubah ketika SKU berganti. Jangan hanya menyiapkan program robot baru jika perubahan produk juga membutuhkan penyesuaian gripper, conveyor guide, vision recipe, pola penempatan, atau mesin packaging berikutnya.Periksa Integrasi Lini PackagingRobot packaging fleksibel tetap bergantung pada mesin sebelum dan sesudahnya. Conveyor harus memasok produk sesuai kebutuhan cycle, sedangkan wrapping machine, case packer, inspection system, atau proses downstream harus mampu menerima variasi format yang sama.Karena itu, evaluasi sinyal antarperalatan, sensor keberadaan produk, interlock, buffer, recipe, dan urutan start-stop sebagai satu sistem. Robot yang cepat tidak akan mempercepat lini apabila harus terus menunggu produk atau mesin berikutnya belum siap.Uji Semua Variasi ProdukKonfigurasi robot sebaiknya diuji menggunakan SKU yang mewakili kondisi paling menantang, bukan hanya produk yang paling mudah ditangani. Sertakan produk terkecil, terbesar, terberat, tercepat, serta format dengan permukaan atau orientasi paling sulit.Periksa apakah robot dapat mengambil produk tanpa merusaknya, menjangkau seluruh posisi, mempertahankan cycle time, melakukan placement dengan benar, dan berpindah recipe atau gripper sesuai target changeover.FAQ Seputar Robot Packaging FleksibelBeberapa pertanyaan berikut dapat membantu memperjelas keputusan ketika lini menangani banyak SKU dan format kemasan.1. Apakah satu robot dapat menangani semua ukuran kemasan?Tidak selalu. Kemampuan satu robot bergantung pada jangkauan, payload, gripper, area kerja, dan cycle time untuk seluruh variasi produk. Semua format perlu dipetakan dan diuji sebelum satu robot ditetapkan untuk beberapa SKU.2. Apakah setiap pergantian produk memerlukan gripper baru?Tidak. Satu gripper dapat menangani beberapa produk jika rentang ukuran, bentuk, permukaan, dan beratnya masih sesuai. Tool change lebih relevan jika karakter produk membutuhkan metode gripping yang berbeda.3. Kapan robot packaging membutuhkan vision system?Vision system semakin relevan ketika posisi atau orientasi produk tidak selalu sama, terdapat beberapa SKU yang harus dikenali, atau robot perlu menentukan titik pick berdasarkan posisi aktual produk.4. Apa yang menentukan lamanya changeover?Changeover dipengaruhi oleh jumlah perubahan yang diperlukan, seperti recipe robot, setting conveyor, gripper, vision, guide, serta mesin packaging lainnya. Semakin banyak perubahan manual, semakin besar potensi waktu setup.5. Bagaimana menghitung payload jika gripper sering diganti?Hitung setiap kombinasi produk dan gripper yang akan digunakan. Konfigurasi dengan beban terbesar perlu dibandingkan dengan kapasitas robot sambil mempertimbangkan ketentuan load dan tooling dari produsen robot.KesimpulanMemilih robot packaging untuk lini dengan banyak SKU perlu dimulai dari variasi produk, bukan hanya spesifikasi robot. Petakan ukuran, bentuk, berat, orientasi, target kecepatan, gripper, serta kebutuhan changeover seluruh SKU, kemudian evaluasi vision, conveyor, dan mesin lain sebagai satu packaging cell. Dengan cara ini, fleksibilitas sistem dapat dinilai sebelum konfigurasi robot ditetapkan.Rancang Robot Packaging yang Siap Mengikuti Variasi ProdukPT Mitrainti Sejahtera Eletrindo dapat membantu merancang integrasi robot industri, gripper, vision system, conveyor, sensor, dan sistem kontrol berdasarkan variasi produk serta kebutuhan lini packaging. Dengan memetakan SKU dan proses changeover sejak awal, konfigurasi dapat disesuaikan dengan kebutuhan produksi yang sebenarnya. Hubungi MISEL untuk mendiskusikan rancangan otomasi lini packaging yang sesuai dengan proses Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiOMRON Robotics. (2025). Mackle Petfoods packs 135 pouches per minute with automated precision. OMRON Robotics. https://robotics.omron.com/case-studies/automated-packaging-solution-mackle-petfoods/
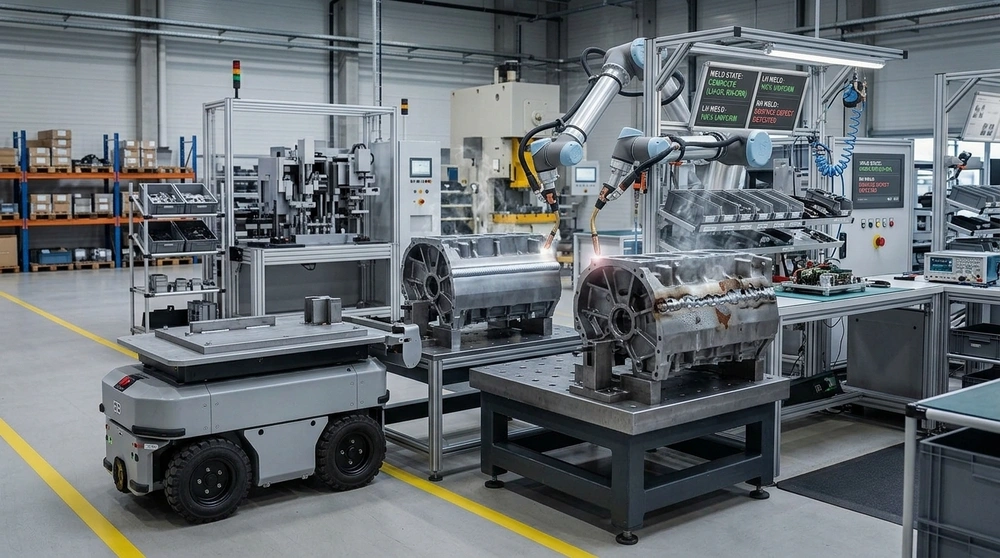
Jangan Salahkan Robotnya! Faktor Ini Bisa Mengacaukan Hasil Robot Welding
Posted on 2026-08-19 by Misel Editor
Jangan langsung menyalahkan robot ketika hasil robot welding berubah-ubah. Beberapa faktor yang menyebabkan gerakan robot bisa tetap sama, tetapi hasil las dapat terganggu oleh posisi komponen yang bergeser, sambungan yang tidak seragam, fixture kurang stabil, permukaan material kotor, parameter pengelasan yang tidak sesuai, atau suplai kawat yang tidak lancar. Karena itu, seluruh welding cell perlu diperiksa sebelum program robot diubah.Robot dapat mengulang jalur yang telah diprogram, tetapi proses pengelasan tetap bergantung pada kondisi benda kerja dan sistem pendukungnya. Jika posisi sambungan berubah beberapa milimeter, kawat tidak keluar stabil, atau fixture tidak mengunci komponen pada posisi yang sama, torch dapat mengikuti jalur yang benar menurut program tetapi tidak lagi berada pada posisi ideal terhadap sambungan.Untuk menemukan sumber masalah, pemeriksaan perlu dimulai dari kondisi yang paling mudah berubah dari satu siklus ke siklus berikutnya. Pola cacat kemudian dapat digunakan untuk menentukan apakah masalah lebih mungkin berasal dari komponen, fixture, welding equipment, parameter, atau baru kemudian program robot.Catatan: Troubleshooting robot welding melibatkan robot industri, sumber daya pengelasan, listrik, panas, gas, dan komponen bergerak. Pemeriksaan, penyesuaian, dan pengujian pada welding cell harus mengikuti prosedur keselamatan, manual peralatan, welding procedure yang berlaku, serta dilakukan oleh personel yang kompeten.6 Penyebab Hasil Robot Welding Tidak KonsistenEnam faktor berikut perlu diperiksa ketika jalur gerak robot terlihat berulang, tetapi bentuk atau kualitas hasil las berubah antar produk.1. Posisi Komponen BerubahPerubahan posisi benda kerja dapat membuat jalur robot tidak lagi tepat mengikuti sambungan. Robot mungkin tetap bergerak menuju koordinat yang sama, tetapi posisi aktual joint telah bergeser akibat toleransi komponen, proses sebelumnya, atau perubahan saat clamping.Jika ingin memahami terlebih dahulu bagaimana robot mempertahankan gerakan pengelasan yang berulang, baca juga pembahasan mengenai cara robot welding menjaga konsistensi gerakan.2. Kondisi Sambungan Tidak SeragamCelah, sudut, posisi tepi, dan dimensi sambungan yang berubah dapat membuat kondisi aktual berbeda dari kondisi saat program robot dibuat. Akibatnya, penetrasi, posisi bead, atau bentuk las dapat berubah meskipun robot menjalankan trajectory yang sama.3. Fixture Tidak Menahan Komponen dengan StabilFixture berfungsi menjaga benda kerja berada pada posisi yang dapat diulang setiap siklus. Jika locator, clamp, stopper, atau bagian fixture mulai longgar atau aus, komponen dapat bergeser sehingga posisi sambungan terhadap torch ikut berubah.Gejalanya dapat terlihat ketika produk pertama menghasilkan las normal, tetapi hasil mulai bergeser setelah beberapa siklus atau hanya terjadi pada fixture tertentu. Pemeriksaan sebaiknya mencakup kondisi clamp, titik kontak, locator, kekencangan, serta repeatability posisi benda kerja.4. Permukaan Material KotorMinyak, grease, kelembapan, karat, cat, coating, dan kotoran pada area sambungan dapat memengaruhi kualitas proses las. Karena itu, kondisi permukaan perlu diperiksa ketika cacat hanya muncul pada batch material tertentu atau setelah perubahan proses penyimpanan dan persiapan material.Dalam panduan troubleshooting pengelasannya, Miller Electric mencantumkan permukaan benda kerja yang kotor sebagai salah satu kemungkinan penyebab porosity dan incomplete fusion. Panduan tersebut menyarankan pembersihan grease, minyak, kelembapan, karat, cat, coating, dan kotoran sebelum pengelasan.5. Parameter Las Tidak SesuaiParameter robot welding perlu sesuai dengan material, ketebalan, jenis sambungan, kawat, dan proses yang digunakan. Perubahan pada voltage, wire feed speed, travel speed, sudut torch, atau contact-tip-to-work distance dapat mengubah panas yang masuk maupun pembentukan weld bead.6. Suplai Kawat Tidak LancarWire feeding yang tidak stabil dapat membuat busur dan suplai filler berubah selama robot bergerak. Pemeriksaan perlu mencakup spool, drive roll, wire guide, liner, contact tip, dan jalur kawat menuju torch.Kenali Pola Perubahan Hasil LasPola munculnya masalah dapat mempersempit area pemeriksaan. Jangan hanya melihat bentuk cacatnya; perhatikan juga kapan masalah mulai terjadi, pada produk mana, dan apakah muncul terus-menerus atau hanya sesekali.Pola masalahFaktor yang perlu diperiksaJalur las bergeserPosisi komponen, fixture, atau titik referensiHasil berbeda antarprodukDimensi, posisi, dan celah sambunganBusur tidak stabilKebersihan material, wire feeding, dan gas pelindungMasalah muncul setelah beberapa siklusContact tip, liner, drive roll, atau fixture yang mulai berubahPenetrasi atau bentuk las berubahParameter pengelasan dan kecepatan gerakTabel tersebut bukan diagnosis final, tetapi dapat membantu menentukan pemeriksaan pertama sebelum teknisi melakukan pengujian lebih lanjut.Periksa Sistem Sebelum Mengubah Program RobotProgram robot sebaiknya tidak langsung diubah ketika hasil las mulai berbeda. Jika sumber masalah sebenarnya berada pada benda kerja atau welding equipment, koreksi trajectory hanya dapat menutupi masalah sementara dan berpotensi membuat program tidak lagi sesuai ketika kondisi komponen kembali normal.Urutan pemeriksaan awal dapat dilakukan sebagai berikut:Bandingkan posisi dan dimensi benda kerja dengan komponen acuan.Periksa joint gap, alignment, dan kondisi area sambungan.Pastikan fixture mengunci komponen secara konsisten.Periksa kebersihan material serta kondisi gas pelindung sesuai proses yang digunakan.Periksa spool, drive roll, liner, contact tip, dan kelancaran wire feeding.Bandingkan parameter aktual dengan setting atau welding procedure acuan.Jika seluruh kondisi tersebut sesuai tetapi jalur tetap menyimpang, lanjutkan pemeriksaan reference point, TCP, teaching point, atau program robot.Gunakan Sampel Acuan untuk Membandingkan HasilSampel acuan membantu membedakan antara kondisi normal dan perubahan proses. Gunakan komponen dengan posisi, dimensi, fixture setup, parameter, dan hasil las yang sebelumnya telah diterima sebagai pembanding terhadap produk bermasalah.Pemeriksaan tidak hanya dilakukan pada weld bead. Bandingkan posisi joint sebelum pengelasan, kondisi clamp, gap, material, setting pengelasan, dan consumable yang digunakan. Jika terdapat variasi posisi yang memang sulit dihilangkan dari proses sebelumnya, teknologi sensing dapat dipertimbangkan sesuai kebutuhan aplikasi.Pembahasan dasarnya dapat dipelajari melalui artikel robot vision untuk memeriksa posisi benda kerja.Catat Perubahan pada Setiap Siklus ProduksiPencatatan membantu mencari hubungan antara waktu munculnya cacat dan perubahan proses. Tanpa histori, troubleshooting sering bergantung pada dugaan karena kondisi saat cacat terjadi sudah berbeda ketika pemeriksaan dilakukan.Data yang relevan untuk dicatat antara lain:nomor produk atau batch material;waktu atau siklus ketika cacat mulai ditemukan;fixture atau station yang digunakan;parameter welding yang aktif;pergantian contact tip, liner, wire, atau consumable lainnya;perubahan pada material dan joint;alarm atau kondisi abnormal pada welding cell.Catatan tersebut kemudian dapat dibandingkan dengan sampel normal sehingga tim lebih mudah menentukan faktor mana yang berubah sebelum masalah muncul.FAQ Seputar Hasil Robot WeldingBerikut beberapa pertanyaan yang sering muncul ketika robot menjalankan program yang sama, tetapi kualitas hasil pengelasan mulai berubah.1. Mengapa jalur robot sudah sama tetapi hasil las tetap berbeda?Karena posisi aktual sambungan dan kondisi pengelasan dapat berubah meskipun trajectory robot tetap sama. Periksa posisi benda kerja, joint gap, fixture, kondisi permukaan, parameter, wire feeding, dan gas pelindung sebelum menyimpulkan robot bermasalah.2. Apakah fixture dapat memengaruhi kualitas robot welding?Ya. Fixture yang tidak menempatkan dan menahan benda kerja secara berulang dapat mengubah posisi sambungan terhadap torch. Kondisi locator, clamp, stopper, dan titik kontak perlu diperiksa jika hasil mulai bergeser.3. Kapan program robot perlu diperiksa ulang?Program perlu diperiksa ketika kondisi benda kerja, fixture, material, welding equipment, consumable, dan parameter telah diverifikasi tetapi jalur aktual masih tidak sesuai. Pemeriksaan dapat mencakup teaching point, TCP, reference point, serta perubahan program yang pernah dilakukan.4. Seberapa sering contact tip dan wire feeder perlu diperiksa?Tidak ada satu interval yang tepat untuk semua welding cell. Frekuensinya perlu mengikuti manual peralatan, kondisi proses, jumlah siklus, jenis kawat, tingkat spatter, serta histori keausan consumable. Pemeriksaan juga perlu dilakukan lebih awal jika wire feeding mulai tidak stabil.5. Apakah robot vision dapat mengatasi perubahan posisi komponen?Robot vision dapat membantu mendeteksi posisi atau fitur benda kerja pada aplikasi yang sesuai, tetapi bukan pengganti fixture dan proses upstream yang baik. Pemilihannya perlu mempertimbangkan jenis joint, tingkat variasi, kebutuhan akurasi, lingkungan welding, serta kemampuan integrasi dengan robot.KesimpulanHasil robot welding yang tidak konsisten belum tentu berarti robot kehilangan repeatability atau programnya salah. Periksa lebih dahulu posisi benda kerja, kondisi sambungan, fixture, kebersihan material, parameter pengelasan, dan wire feeding sambil membandingkan pola cacat dengan sampel acuan. Program robot baru menjadi area pemeriksaan berikutnya ketika faktor proses dan peralatan pendukung telah diverifikasi.Evaluasi Welding Cell Sebelum Masalah Berulang di ProduksiPT Mitrainti Sejahtera Eletrindo dapat membantu mengevaluasi integrasi robot industri, fixture, welding equipment, sensor, dan sistem kontrol agar penyebab ketidakstabilan proses dapat ditelusuri dari keseluruhan welding cell. Evaluasi yang terarah membantu menentukan apakah perbaikan diperlukan pada proses pendukung, integrasi, atau program robot. Hubungi MISEL untuk mendiskusikan kebutuhan sistem robot welding sesuai proses produksi Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiMiller Electric Mfg. LLC. (2025). Multiprocess welding: Owner’s manual OM-278174J. Miller Electric.https://www.millerwelds.com/files/owners-manuals/O278174J_MIL.pdf
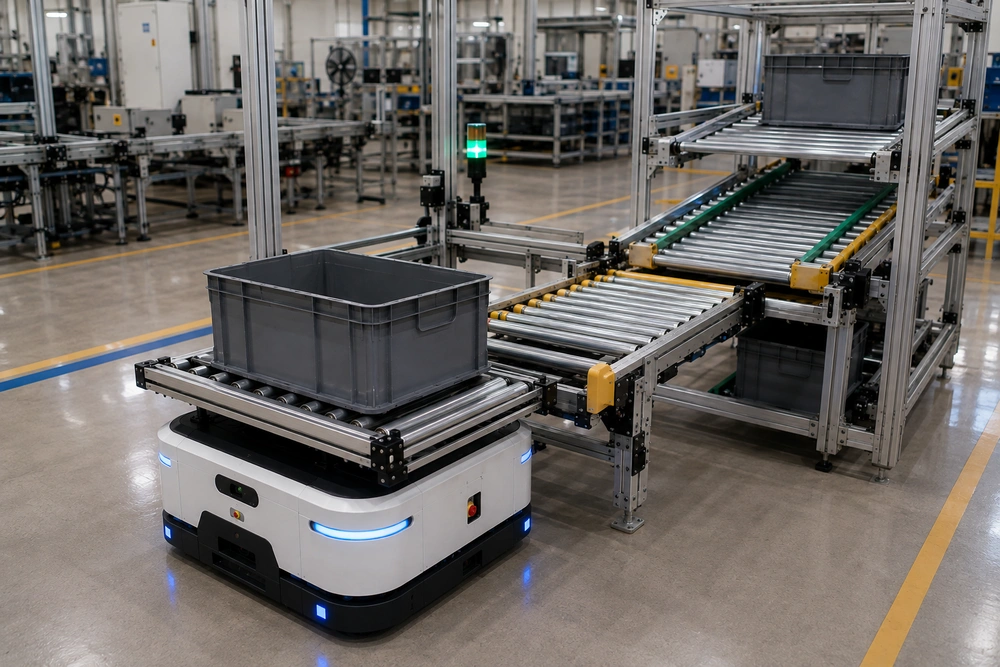
Bukan Sekadar Angkut Barang! Begini Karakuri dan AMR Mendukung Aliran Material di Pabrik
Posted on 2026-08-12 by Misel Editor
Karakuri dan AMR mendukung aliran material di pabrik dengan membagi tugas antara perjalanan dan transfer muatan. AMR mengambil wadah berisi komponen, membawanya ke lini produksi, lalu membawa kembali wadah kosong. Sementara itu, mekanisme Karakuri membantu loading dan unloading melalui roller, gravitasi, stopper, atau flow rack agar perpindahan wadah dapat berlangsung lebih otomatis dan berulang.Kelancaran pemindahan material tidak hanya ditentukan oleh kemampuan AMR bergerak dari titik A ke titik B. Jika proses loading dan unloading masih membutuhkan banyak handling manual, operator tetap harus mengambil, memindahkan, atau mengembalikan wadah setiap kali robot tiba di stasiun. Karena itu, aplikasi Karakuri AMR di pabrik perlu dilihat sebagai satu siklus material.Catatan: Desain AMR, stasiun Karakuri, titik docking, sensor, dan perangkat keselamatan perlu disesuaikan dengan karakteristik muatan serta lingkungan pabrik. Posisi transfer, risiko pergerakan muatan, dan integrasi sistem sebaiknya diperiksa serta diuji langsung oleh personel atau integrator yang memahami sistem otomasi industri.Alur Kerja Karakuri dan AMR di PabrikPenerapan Karakuri dan AMR dapat dirancang sebagai siklus tertutup: wadah berisi komponen diambil dari area persediaan, dikirim ke lini produksi, diserahkan ke stasiun tujuan, kemudian wadah kosong dibawa kembali untuk digunakan pada siklus berikutnya.OMRON Robotics menjelaskan bahwa AMR dapat digunakan untuk memindahkan bahan baku maupun work-in-process antara area penyimpanan, workstation, dan lini perakitan. Perangkat tambahan seperti conveyor, lifter, atau customized racking juga dapat digunakan untuk mendukung proses serah-terima muatan.1. Mengambil Wadah Berisi KomponenSiklus dimulai ketika AMR menuju area persediaan dan berhenti pada posisi docking. Wadah seperti box, bin, atau tray yang telah berisi komponen kemudian dipindahkan dari stasiun Karakuri menuju platform AMR.Pada konfigurasi yang sesuai, roller dan gravitasi dapat membantu wadah bergerak tanpa memerlukan conveyor bermotor pada setiap titik transfer. Stopper dapat digunakan untuk menahan wadah sampai AMR berada pada posisi yang ditentukan.Penelitian The Journal of Industrial Technology yg dipublikasi Deepradit dkk. pada 2026 menunjukkan penerapan prinsip Karakuri Kaizen dalam material handling dengan memanfaatkan sistem berbasis gravitasi sebagai mekanisme otomasi sederhana. Prinsip tersebut relevan untuk memahami bagaimana gerakan mekanis dapat dimanfaatkan pada titik transfer material.2. Mengirim Komponen ke Lini ProduksiSetelah wadah berada pada AMR dan kondisi pengiriman terpenuhi, AMR membawa komponen menuju lini produksi yang membutuhkan pasokan.Di bagian inilah AMR memiliki peran utama: menjalankan transportasi antarlokasi. OMRON menyebutkan bahwa AMR digunakan untuk material transport di pabrik dan gudang serta mampu mengenali lingkungan untuk melakukan navigasi selama menjalankan tugas.Dengan demikian, mekanisme Karakuri tidak menggantikan fungsi navigasi AMR. Karakuri digunakan untuk membantu perpindahan wadah, sedangkan AMR menghubungkan lokasi-lokasi yang terpisah di dalam fasilitas.Untuk memahami lebih dahulu pembagian fungsi antara mekanisme Karakuri dan AMR pada proses pemindahan material, Anda juga dapat membaca pembahasan mengenai cara kerja Karakuri AMR.3. Menyerahkan MuatanSetelah mencapai lini produksi, AMR melakukan docking pada stasiun tujuan. Wadah kemudian dapat berpindah dari roller AMR menuju Karakuri flow rack dengan memanfaatkan perbedaan ketinggian, kemiringan roller, gravitasi, dan stopper yang telah dirancang sesuai karakteristik muatan.Flow rack tidak sekadar menjadi tempat meletakkan wadah. Jalur tersebut perlu mengarahkan wadah menuju posisi yang mudah digunakan dalam proses produksi sekaligus mencegah wadah bergerak sebelum titik penerima siap.4. Membawa Kembali Wadah KosongSetelah komponen digunakan, siklus belum selesai. Wadah kosong dapat diarahkan menuju jalur pengembalian, kemudian dipindahkan kembali ke AMR untuk dibawa menuju area persediaan atau titik pengisian berikutnya.Konfigurasi gravity rack juga dapat menggunakan aliran berbeda untuk wadah berisi dan wadah kosong. Contoh penerapan sistem gravity rack menunjukkan bahwa jalur material dapat dirancang dengan reverse flow untuk mengembalikan container kosong dari area kerja.Dengan memasukkan pengembalian wadah ke dalam perencanaan sejak awal, AMR tidak hanya melakukan perjalanan pengiriman satu arah, tetapi menjadi bagian dari siklus intralogistik yang lebih lengkap.Pembagian Peran Karakuri dan AMRAMR dan Karakuri sebaiknya tidak dipandang sebagai dua teknologi yang menjalankan pekerjaan sama. AMR berfokus pada perjalanan antarlokasi, sedangkan Karakuri menangani gerakan muatan pada titik transfer.Pembagian perannya dapat dilihat pada tabel berikut:ProsesPeran AMRPeran KarakuriPengambilanMendatangi area persediaan dan melakukan dockingMemindahkan wadah menuju AMRPengirimanMembawa wadah antarlokasiMenjaga wadah pada posisi transfer yang dirancangPenyerahanBerhenti dan docking di stasiun tujuanMengalirkan wadah menuju flow rackPengembalianMembawa wadah kosong ke area berikutnyaMemindahkan wadah kosong menuju AMRPembagian fungsi ini juga membantu perusahaan menentukan bagian mana yang membutuhkan perangkat aktif dan bagian mana yang dapat memanfaatkan mekanisme mekanis sederhana.Sinkronisasi dengan Kebutuhan ProduksiAMR perlu menerima tugas berdasarkan kebutuhan material, bukan sekadar bergerak mengikuti jadwal yang tidak mempertimbangkan kondisi lini. Sinyal permintaan dapat berasal dari operator maupun sistem produksi, tergantung tingkat integrasi yang digunakan.Sensor dapat membantu memastikan keberadaan wadah dan kesiapan titik transfer. Pada sistem yang lebih terintegrasi, PLC, identifikasi material, HMI, atau SCADA dapat digunakan untuk menghubungkan permintaan material dengan tugas AMR.Jika perusahaan ingin mengatur pengiriman berdasarkan identitas material dan kebutuhan produksi, pelajari juga cara menghubungkan AMR dengan sistem produksi melalui barcode, PLC, sensor, dan SCADA.Kesiapan Titik TransferTitik transfer perlu dirancang agar AMR dan stasiun Karakuri bertemu pada posisi yang konsisten. Kesalahan pada tinggi, posisi, atau arah roller dapat membuat wadah tersendat meskipun perjalanan AMR berjalan dengan baik.Parameter yang perlu diperiksa meliputi:Posisi docking, agar AMR berhenti pada titik yang memungkinkan transfer berlangsung.Tinggi roller, agar permukaan AMR dan stasiun sesuai dengan arah perpindahan yang direncanakan.Kemiringan jalur, agar gravitasi cukup menggerakkan wadah tanpa membuatnya melaju tidak terkendali.Stopper, untuk menahan wadah sampai kondisi transfer terpenuhi.Karakteristik wadah, termasuk dimensi, berat, titik berat, dan kestabilannya ketika bergerak.Ruang gerak AMR, agar robot dapat mendekati dan meninggalkan stasiun tanpa mengganggu area kerja.Sensor atau interlock, apabila diperlukan untuk memastikan AMR dan stasiun berada dalam kondisi siap.Dampak terhadap Aliran MaterialAplikasi Karakuri AMR di pabrik dapat membantu mengurangi aktivitas manual pada perjalanan maupun titik transfer apabila seluruh siklus dirancang dengan tepat.Dampaknya dapat terlihat pada beberapa bagian proses:Handling manual berkurang karena operator tidak harus terus-menerus mendorong trolley atau memindahkan wadah antara lokasi yang berjauhan.Waktu tunggu material dapat dikurangi apabila pengiriman disinkronkan dengan kebutuhan lini.Risiko keterlambatan pasokan dapat ditekan karena task AMR dapat dibuat berdasarkan permintaan material.Pengembalian wadah lebih terstruktur karena container kosong masuk kembali ke dalam siklus material.Perjalanan kosong dapat dievaluasi, misalnya dengan memanfaatkan perjalanan kembali AMR untuk membawa empty container.FAQ Seputar Aplikasi Karakuri AMRBeberapa pertanyaan berikut membantu memperjelas penerapan Karakuri dan AMR dalam aliran material di pabrik.1. Apakah Karakuri AMR hanya digunakan di industri otomotif?Tidak. Prinsipnya dapat dipertimbangkan pada berbagai industri manufaktur selama material, carrier, titik transfer, dan alur proses sesuai untuk otomasi tersebut. AMR sendiri digunakan dalam berbagai aplikasi material transport di lingkungan manufaktur dan intralogistik.2. Apakah wadah berisi dan kosong memerlukan jalur terpisah?Tidak selalu, tetapi jalur terpisah dapat mempermudah pengaturan aliran apabila stasiun harus menerima wadah berisi sekaligus mengembalikan wadah kosong. Konfigurasinya perlu disesuaikan dengan ruang, volume material, dan urutan proses.3. Bagaimana AMR mengetahui material perlu dikirim?AMR dapat menerima task dari sistem pengelolaan armada atau sistem produksi yang terintegrasi. Pemicu tugas dapat berasal dari operator, sensor, PLC, atau sistem lain sesuai desain otomasi yang digunakan.4. Apakah operator masih diperlukan?Bisa. Tingkat keterlibatan operator bergantung pada desain proses. Operator masih dapat diperlukan untuk mengisi komponen, melakukan inspeksi, menangani kondisi abnormal, atau menjalankan aktivitas lain yang belum diotomatisasi.KesimpulanKarakuri dan AMR dapat mendukung aliran material lebih dari sekadar membawa barang antarlokasi. Sistem perlu menghubungkan pengambilan wadah berisi, perjalanan menuju lini produksi, transfer muatan, hingga pengembalian wadah kosong dalam satu siklus yang terkoordinasi. Karena itu, evaluasi sebaiknya dimulai dari aliran material secara keseluruhan, bukan hanya pemilihan AMR.Integrasikan Karakuri dan AMR Sesuai Aliran Material PabrikPT Mitrainti Sejahtera Eletrindo dapat membantu merancang integrasi AMR, stasiun Karakuri, sistem docking, sensor, dan kontrol berdasarkan kebutuhan pemindahan material di pabrik. Dengan memetakan siklus dari area persediaan hingga pengembalian wadah kosong, sistem dapat dirancang sesuai proses produksi yang benar-benar dijalankan. Hubungi MISEL untuk mendiskusikan kebutuhan integrasi material handling di fasilitas Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiDeepradit, S., Krajangyao, A., Vongchan, P., Krithat, W., & Deesungnoen, N. (2026). Enhancing packaging transport efficiency using low-cost Karakuri Kaizen automation mechanism. The Journal of Industrial Technology. https://ph01.tci-thaijo.org/index.php/jit_journal/article/view/267329OMRON Robotics. (n.d.). Mobile robots for material transport. OMRON Robotics. https://robotics.omron.com/applications/transport/
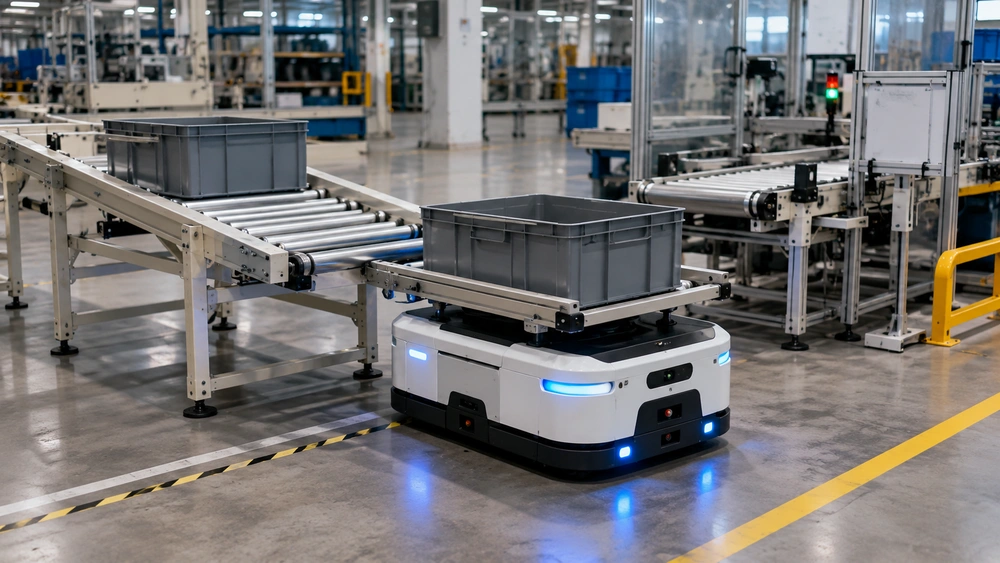
Apa Itu Karakuri AMR? Kenali Cara Sederhana Mengotomatiskan Pemindahan Material
Posted on 2026-08-05 by Misel Editor
Karakuri AMR adalah sistem pemindahan material yang menggabungkan prinsip Karakuri Kaizen dengan Autonomous Mobile Robot (AMR). AMR membawa box, tray, atau carrier antarlokasi produksi, sedangkan mekanisme Karakuri membantu proses pengambilan dan penyerahan muatan menggunakan prinsip mekanis sederhana seperti gravitasi, roller, pegas, atau tuas. Kombinasi ini memungkinkan perjalanan dan transfer material diotomatisasi dalam satu alur.Kebutuhan otomasi tidak selalu dari keseluruhan proses menggunakan motor, aktuator, atau robot tambahan. Untuk aliran material yang berulang dan relatif seragam, bagian perjalanan dapat ditangani AMR, sedangkan proses memindahkan muatan dari atau menuju AMR dapat dirancang dengan mekanisme mekanis yang lebih sederhana.Pembagian fungsi tersebut membuat Karakuri AMR menarik untuk dipertimbangkan ketika pabrik ingin mengurangi handling manual tanpa membuat setiap titik transfer menjadi sistem otomasi yang kompleks. Namun, keberhasilannya tetap bergantung pada karakteristik muatan, desain stasiun, docking, serta kontrol perpindahan material.Apa Itu Karakuri AMR?Karakuri AMR merupakan konsep integrasi antara Autonomous Mobile Robot (AMR) dan mekanisme Karakuri pada sistem material handling. AMR menangani perjalanan material dari satu lokasi ke lokasi lain, sementara mekanisme Karakuri membantu proses loading atau unloading ketika AMR mencapai stasiun tertentu.Istilah Karakuri digunakan dalam manufaktur untuk mekanisme sederhana yang memanfaatkan prinsip mekanis. Lean Enterprise Institute menjelaskan penerapan Karakuri melalui penggunaan mekanisme seperti tuas, pulley, counterweight, dan gravitasi untuk melakukan perbaikan proses dengan rekayasa yang sederhana.Dalam sistem Karakuri AMR, prinsip tersebut tidak berarti AMR ikut bekerja tanpa listrik. Keduanya memiliki fungsi berbeda seperti pada tabel berikut.Bagian SistemPeran UtamaContoh FungsiAMRMembawa material antarlokasiMenerima tugas, menentukan perjalanan, bernavigasi, berhenti, dan docking di stasiunMekanisme KarakuriMembantu transfer muatanMengarahkan box, tray, atau carrier melalui roller, gravitasi, pegas, tuas, atau counterweightSensor dan kontrolMemastikan urutan prosesMendeteksi posisi AMR, keberadaan muatan, atau kesiapan titik transfer apabila diperlukanBagaimana Prinsip Karakuri Bekerja?Sistem Karakuri bekerja dengan memanfaatkan gaya atau gerakan yang sudah tersedia untuk menghasilkan perpindahan mekanis dengan sedikit atau tanpa sumber tenaga penggerak tambahan pada mekanisme tersebut.Beberapa prinsip yang dapat digunakan antara lain:Gravitasi: membuat box bergerak pada roller atau jalur yang memiliki kemiringan tertentu.Pegas: menyimpan dan melepaskan energi mekanis pada stopper, pengembali, atau mekanisme lainnya.Tuas: mengubah besarnya gaya atau arah gerakan.Counterweight: menyeimbangkan beban atau membantu suatu bagian bergerak kembali.Roller: mengurangi hambatan sehingga carrier dapat berpindah lebih mudah.Karena itu, penerapan Karakuri sebaiknya dimulai dari gerakan yang benar-benar perlu diotomatisasi. Prinsip ini sejalan dengan upaya mengurangi aktivitas material handling yang tidak memberikan nilai tambah dalam penerapan lean manufacturing.Bagaimana Karakuri dan AMR Bekerja Bersama?Karakuri dan AMR bekerja bersama dengan membagi proses menjadi dua bagian: perjalanan material ditangani oleh AMR, sedangkan perpindahan muatan pada titik pengambilan atau penyerahan dibantu mekanisme Karakuri.1. AMR Membawa Material AntarstasiunAMR terlebih dahulu menerima tugas pemindahan material, lalu bergerak menuju lokasi pengambilan. Setelah material berada pada AMR, robot melakukan perjalanan menuju stasiun produksi, penyimpanan, atau titik lain yang telah ditentukan dalam sistem.Menurut OMRON Robotics, AMR dapat digunakan untuk memindahkan bahan baku maupun work-in-process antarworkstation, lini perakitan, dan area penyimpanan. Sistem AMR juga dapat dilengkapi berbagai mekanisme transfer agar proses serah-terima material dapat terintegrasi dengan workstation.Untuk memahami lebih lanjut bagaimana robot tersebut menentukan perjalanan dan menyesuaikan diri dengan lingkungan operasional, Anda dapat membaca pembahasan mengenai cara kerja dan navigasi AMR.2. Mekanisme Karakuri Memindahkan Muatan di Titik TransferSetelah AMR mencapai posisi docking, Karakuri mengambil peran pada perpindahan muatan. Sebagai contoh, box dapat bergerak dari roller station menuju roller di atas AMR karena perbedaan ketinggian atau kemiringan yang telah dirancang.Pada titik tujuan, prinsip yang sama dapat digunakan secara terbalik untuk mengarahkan box dari AMR menuju stasiun produksi. Stopper dapat ditambahkan agar muatan tidak bergerak sebelum AMR mencapai posisi yang benar atau sebelum stasiun tujuan siap menerima material.Material Apa Saja yang Dapat Dipindahkan dengan Karakuri AMR?Karakuri AMR lebih mudah diterapkan pada material yang menggunakan box, tray, bin, atau carrier dengan dimensi dan berat relatif konsisten. Keseragaman tersebut membantu mekanisme roller, stopper, dan posisi transfer bekerja secara berulang.Jika ukuran, titik berat, atau berat carrier berubah jauh antarproduk, mekanisme transfer juga harus mampu mengakomodasi variasi tersebut. Dalam kondisi seperti ini, perusahaan perlu menilai apakah desain Karakuri masih praktis atau sudah membutuhkan sistem transfer aktif.Apa Keuntungan Menggabungkan Karakuri dengan AMR?Keuntungan utama konsep ini adalah kemampuan mengurangi aktivitas handling manual sambil menjaga mekanisme transfer tetap relatif sederhana apabila karakteristik proses memang mendukung.Mengurangi perpindahan manual. Operator tidak perlu terus-menerus mendorong trolley atau memindahkan box antara beberapa titik produksi.Menyederhanakan titik transfer. Tidak semua stasiun harus menggunakan conveyor bermotor atau aktuator aktif apabila perpindahan dapat dilakukan dengan prinsip mekanis.Memisahkan fungsi perjalanan dan transfer. AMR dapat difokuskan pada mobilitas, sedangkan Karakuri menangani gerakan lokal di workstation.Lebih mudah disesuaikan dengan proses tertentu. Roller, stopper, tuas, atau kemiringan dapat dirancang berdasarkan karakteristik carrier dan titik transfer.Keuntungan tersebut tidak berarti Karakuri selalu lebih tepat dibanding sistem transfer aktif. Pilihan tetap perlu mempertimbangkan kapasitas muatan, frekuensi transfer, konsistensi carrier, akurasi posisi, serta kebutuhan integrasi dengan proses produksi.Untuk memahami kemampuan mobilitas dan navigasi robot secara lebih spesifik, Anda dapat membaca artikel tentang cara kerja dan navigasi AMR.Apa yang Perlu Disiapkan Sebelum Menggunakan Karakuri AMR?Sebelum menerapkan Karakuri AMR, perusahaan perlu memastikan AMR, carrier, dan stasiun transfer diperlakukan sebagai satu sistem. Ketidaksesuaian kecil pada titik docking atau roller dapat membuat transfer yang secara konsep sederhana menjadi tidak konsisten.Beberapa parameter yang perlu diperiksa meliputi:Tinggi transfer: permukaan roller AMR dan stasiun perlu berada pada posisi yang sesuai dengan mekanisme perpindahan.Berat dan titik berat muatan: menentukan gaya yang diperlukan agar carrier dapat bergerak dan berhenti dengan terkendali.Kemiringan roller: harus cukup untuk membantu perpindahan tanpa menyebabkan muatan melaju secara tidak terkendali.Stopper: digunakan untuk menahan carrier sebelum kondisi transfer terpenuhi.Posisi docking: AMR perlu berhenti pada posisi yang memungkinkan kedua mekanisme bertemu dengan benar.Sensor: dapat diperlukan untuk memastikan keberadaan carrier, posisi AMR, kondisi stopper, atau kesiapan stasiun.Komunikasi antar sistem: perlu ditentukan apabila AMR harus menerima konfirmasi sebelum loading, berangkat, atau melakukan unloading.Desain titik transfer AMR harus dinilai berdasarkan muatan, mekanisme, lingkungan kerja, perangkat keselamatan, dan spesifikasi AMR yang digunakan. Pengukuran docking, analisis risiko, serta pengujian langsung perlu dilakukan oleh personel atau integrator yang memahami sistem otomasi dan keselamatan mesin.Kapan Karakuri AMR Kurang Tepat Digunakan?Karakuri AMR kurang tepat apabila karakteristik muatan atau proses tidak memungkinkan perpindahan mekanis berlangsung secara stabil dan berulang.Beberapa kondisi yang perlu dievaluasi lebih lanjut adalah:Dimensi dan berat muatan berubah sangat besar antarproses.Carrier sulit bergerak stabil hanya dengan roller atau gravitasi.Diperlukan transfer vertikal untuk muatan berat.Posisi akhir membutuhkan tingkat presisi yang sulit dicapai mekanisme pasif.Proses memerlukan gaya dorong atau tarik aktif.Orientasi produk harus diubah selama transfer.Variabilitas proses membuat mekanisme Karakuri menjadi terlalu kompleks.Dalam kondisi tersebut, conveyor bermotor, lift module, aktuator, robot, atau mekanisme transfer aktif lainnya dapat lebih sesuai. Karena itu, tujuan penerapan Karakuri bukan menghilangkan komponen aktif sebanyak mungkin, tetapi menggunakan mekanisme sederhana pada bagian proses yang memang memungkinkan.FAQ Seputar Karakuri AMRBeberapa pertanyaan berikut dapat membantu memperjelas batas antara mekanisme Karakuri, fungsi AMR, dan perangkat pendukung yang mungkin diperlukan dalam satu sistem.1. Apakah seluruh sistem Karakuri AMR bekerja tanpa listrik?Tidak. Mekanisme Karakuri dapat dirancang tanpa sumber tenaga penggerak tambahan, tetapi AMR tetap menggunakan baterai, motor, sensor, sistem navigasi, kontrol, dan komunikasi elektronik untuk bergerak serta menjalankan tugasnya.2. Apa perbedaan Karakuri trolley dan Karakuri AMR?Karakuri trolley umumnya merupakan trolley yang menggunakan mekanisme sederhana untuk membantu aktivitas handling, tetapi perpindahannya belum tentu berlangsung secara otonom. Pada Karakuri AMR, perjalanan antarlokasi ditangani AMR sehingga material dapat dipindahkan tanpa operator terus-menerus mendorong trolley.3. Apakah mekanisme Karakuri dapat dipasang pada semua jenis AMR?Tidak otomatis. Kesesuaiannya bergantung pada kapasitas payload, bentuk AMR, top module yang tersedia, tinggi transfer, akurasi docking, karakteristik carrier, serta ketentuan dari produsen AMR. Integrasi harus dievaluasi sebagai satu sistem.4. Apakah stasiun Karakuri tetap memerlukan sensor?Bisa saja. Walaupun mekanisme geraknya bersifat mekanis, sensor dapat diperlukan untuk mendeteksi keberadaan muatan, memastikan AMR sudah docking, memeriksa posisi stopper, atau memberikan interlock agar transfer hanya berlangsung ketika kondisi yang diperlukan terpenuhi.KesimpulanKarakuri AMR menggabungkan kemampuan AMR membawa material antarlokasi dengan mekanisme sederhana untuk membantu proses transfer muatan. Langkah awal penerapannya adalah memetakan jenis dan konsistensi carrier, rute perjalanan AMR, titik pengambilan dan penyerahan, mekanisme transfer yang memungkinkan, serta kebutuhan sensor dan komunikasi antarsistem. Dari pemetaan tersebut, perusahaan dapat menentukan bagian proses yang cukup ditangani Karakuri dan bagian yang membutuhkan otomasi aktif.Integrasikan Karakuri dan AMR Bersama MISELJika alur material di pabrik masih membutuhkan handling manual pada perjalanan maupun titik transfer, PT Mitrainti Sejahtera Eletrindo dapat membantu mengevaluasi integrasi AMR, mekanisme Karakuri, sensor, dan sistem kontrol sesuai kebutuhan proses. Pemetaan dilakukan berdasarkan karakteristik material dan alur operasional agar solusi otomasi tidak hanya dapat bergerak, tetapi juga terintegrasi dengan proses produksi. Hubungi MISEL untuk mendiskusikan kebutuhan material handling otomatis di fasilitas Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiLean Enterprise Institute. (2018). Developing people not robots through Karakuri. Lean Enterprise Institute. https://www.lean.org/the-lean-post/articles/developing-people-not-robots-through-karakuri/OMRON Robotics. (2026). Mobile robots for material transport. OMRON Robotics. https://robotics.omron.com/applications/transport/