Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!
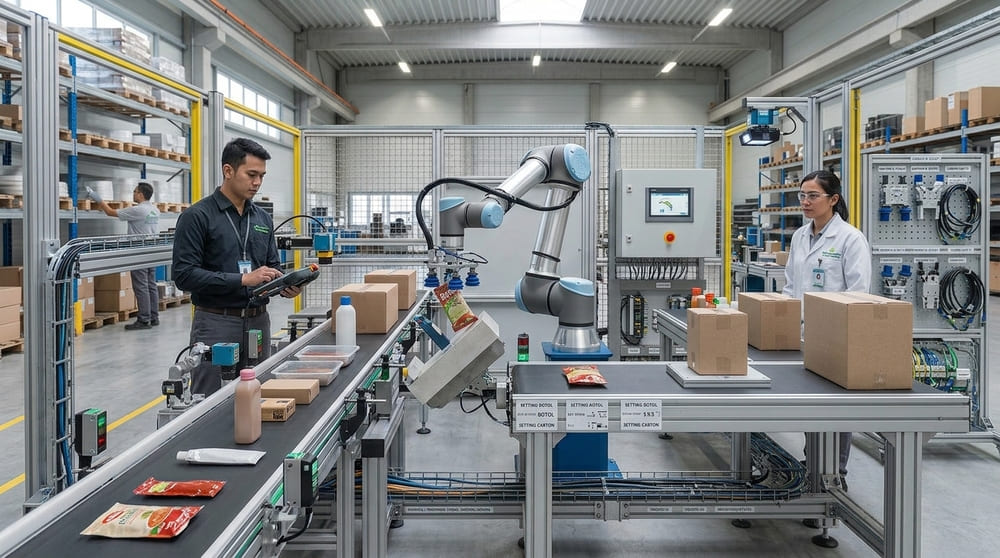
Jika lini produksi sering berganti ukuran atau jenis kemasan, pilih robot packaging yang mampu menangani variasi SKU secara fleksibel. Periksa apakah jangkauan, payload, gripper, vision system, cycle time, dan proses changeover dapat menyesuaikan ukuran, bentuk, berat, serta orientasi setiap produk. Jadi, pemilihannya harus berdasarkan seluruh variasi kemasan yang akan diproses, bukan hanya satu produk acuan.
Lini dengan sedikit variasi produk mungkin dapat berjalan dengan konfigurasi robot yang relatif tetap. Namun, semakin banyak SKU yang memiliki ukuran, bentuk, posisi, dan pola penempatan berbeda, semakin penting kemampuan sistem untuk beradaptasi tanpa perubahan mekanis atau programming yang terlalu panjang.
Karena itu, pemilihan robot sebaiknya dimulai dari pemetaan seluruh variasi produk yang benar-benar akan melewati packaging cell. Data tersebut kemudian digunakan untuk menentukan robot, gripper, sensor atau vision, conveyor, serta metode changeover yang sesuai.
Catatan: Pemilihan dan integrasi robot packaging perlu mempertimbangkan karakter produk, payload aktual, jangkauan, cycle time, end-of-arm tooling, keselamatan mesin, serta peralatan lain dalam lini. Validasi konfigurasi dan pengujian sebaiknya dilakukan oleh personel atau system integrator yang memahami aplikasi robot industri serta persyaratan proses terkait.
Pertimbangkan 6 Faktor saat Memilih Robot Packaging
Robot packaging untuk berbagai produk perlu dinilai berdasarkan variasi nyata yang akan ditangani, bukan hanya kebutuhan satu SKU. Enam faktor berikut dapat digunakan sebagai dasar sebelum menentukan konfigurasi robot.
1. Sesuaikan dengan Ukuran Produk dan Kemasan
Ukuran produk memengaruhi posisi pengambilan, jarak perpindahan, ruang yang dibutuhkan gripper, dan jangkauan robot. Karena itu, petakan produk terkecil hingga kemasan terbesar, termasuk kemungkinan perubahan posisi ketika produk berada di conveyor, tray, atau kardus.
Robot dengan payload cukup belum tentu memiliki jangkauan dan area kerja yang cocok untuk seluruh format. Periksa apakah robot masih dapat mengambil dan menempatkan produk pada seluruh titik yang dibutuhkan tanpa mendekati batas geraknya secara berlebihan.
2. Periksa Bentuk dan Kondisi Permukaan
Bentuk serta permukaan produk menentukan bagaimana gripper melakukan kontak. Botol yang kaku, pouch yang fleksibel, tray, dan kardus tidak selalu dapat ditangani dengan prinsip gripping yang sama. Kebutuhan vacuum handling dapat berbeda antara kemasan fleksibel seperti film dan material berpori seperti kardus.
3. Hitung Berat Produk beserta Gripper
Payload tidak cukup dihitung dari berat produk saja. Beban pada robot juga dipengaruhi oleh gripper dan komponen end-of-arm tooling yang ikut dibawa selama pergerakan.
Karena itu, saat membandingkan pilihan robot, perhitungan beban harus menggunakan konfigurasi aktual yang akan terpasang pada ujung robot, bukan hanya berat produk secara terpisah.
4. Kenali Variasi Orientasi Produk
Periksa apakah produk selalu datang dengan posisi yang sama atau dapat berputar, bergeser, bahkan tercampur orientasinya. Produk yang sudah terarah oleh guide mekanis mungkin cukup dideteksi dengan sensor sederhana, sedangkan variasi posisi yang lebih kompleks dapat membutuhkan vision system.
5. Sesuaikan dengan Target Kecepatan Produksi
Kecepatan robot harus dinilai berdasarkan cycle time keseluruhan, bukan angka kecepatan robot secara terpisah. Waktu mendeteksi produk, mengambil, memindahkan, melepaskan, menunggu conveyor, serta pola penempatan semuanya memengaruhi kapasitas aktual packaging cell.
Hitung kebutuhan setiap SKU karena produk dengan pola multipack, posisi pengambilan berbeda, atau jarak penempatan lebih jauh dapat menghasilkan cycle time yang berbeda. Jika produk tercepat menjadi acuan, pastikan konfigurasi robot, gripper, vision, dan conveyor mampu mengejar kebutuhan tersebut secara bersamaan.
6. Tentukan Kebutuhan Pergantian Gripper
Tentukan sejak awal apakah seluruh SKU masih dapat ditangani satu gripper atau membutuhkan beberapa end effector. Satu gripper lebih sederhana untuk changeover, tetapi hanya efektif jika rentang ukuran, bentuk, dan permukaan produknya masih kompatibel.
Untuk memetakan kebutuhan awal, gunakan matriks berikut sebelum memilih konfigurasi robot.
Data yang dicatat | Contoh variasi | Pengaruh terhadap sistem |
|---|---|---|
Ukuran | Kecil hingga besar | Jangkauan dan posisi pengambilan |
Bentuk | Botol, pouch, tray, kardus | Jenis dan titik kontak gripper |
Berat | Ringan hingga berat | Payload robot dan tooling |
Orientasi | Seragam atau acak | Kebutuhan sensor dan vision |
Kecepatan | Berbeda pada setiap SKU | Cycle time dan kapasitas cell |
Format kemasan | Satuan atau multipack | Program dan pola penempatan |
Untuk memahami penggunaan robot pada tahapan packaging secara lebih luas, baca juga pembahasan mengenai penerapan robot dalam proses packaging.
Pilih Gripper yang Sesuai
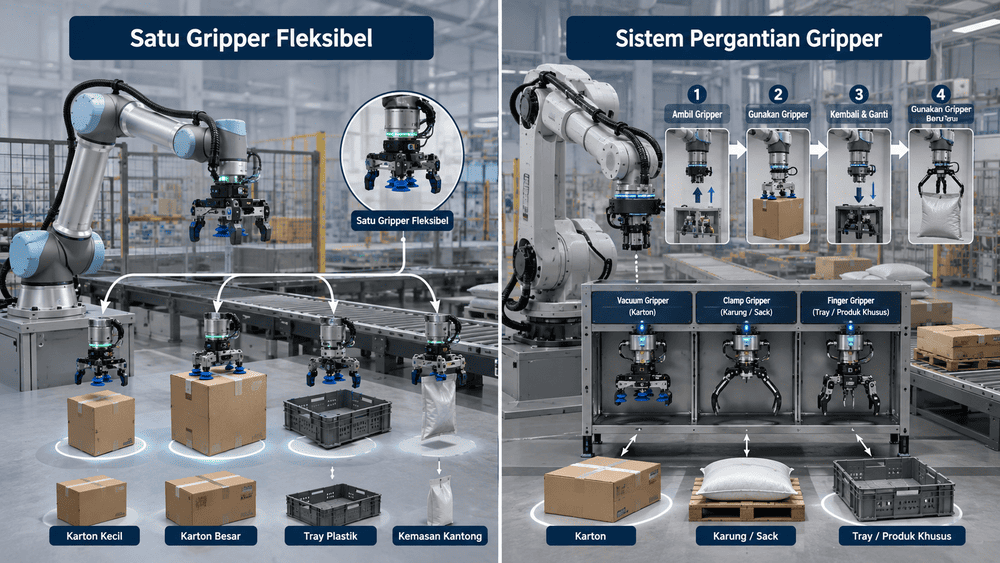
Gripper menentukan apakah satu robot benar-benar dapat menangani variasi produk yang direncanakan. Pemilihannya perlu mengikuti bentuk, permukaan, kekakuan, berat, serta area produk yang aman untuk dijepit atau dihisap.
1. Gunakan Satu Gripper untuk Beberapa Format
Satu gripper dapat dipertimbangkan jika beberapa SKU masih memiliki karakteristik yang cukup dekat. Vacuum area gripper, mechanical gripper dengan rentang bukaan tertentu, atau soft gripper dapat digunakan sesuai karakter produk dan hasil pengujian.
2. Gunakan Sistem Pergantian Gripper
Tool changing lebih tepat ketika satu desain gripper akan menghasilkan terlalu banyak kompromi. Misalnya, pouch membutuhkan permukaan suction yang berbeda dari kardus besar atau wadah kaku yang perlu dijepit.
Pada kondisi tersebut, hitung bukan hanya kemampuan masing-masing gripper, tetapi juga waktu pergantiannya. Tujuannya agar fleksibilitas SKU tidak dibayar dengan downtime changeover yang terlalu panjang.
Atur Posisi Produk sebelum Diambil
Produk perlu berada pada posisi yang dapat dikenali robot sebelum proses pick dilakukan. Untuk aliran sederhana, conveyor guide dan sensor dapat menjaga atau mendeteksi posisi. Pada produk yang datang dengan orientasi lebih beragam, vision system dapat membantu mencari posisi aktual dan menentukan koordinat pengambilan.
OMRON menyebut vision-guided packaging sebagai salah satu pendekatan untuk menangani perubahan SKU dan proses sorting serta placement. Pada kasus Mackle Petfoods tahun 2025, robot parallel, vision system, dan PLC digunakan bersama untuk menangani pouch pada lini packaging otomatis.
Konsep tersebut dapat dipelajari lebih lanjut melalui artikel mengenai vision system untuk membaca posisi produk.
Siapkan Changeover Antar Produk
Changeover yang baik harus menentukan bagian mana yang berubah ketika SKU berganti. Jangan hanya menyiapkan program robot baru jika perubahan produk juga membutuhkan penyesuaian gripper, conveyor guide, vision recipe, pola penempatan, atau mesin packaging berikutnya.
Periksa Integrasi Lini Packaging
Robot packaging fleksibel tetap bergantung pada mesin sebelum dan sesudahnya. Conveyor harus memasok produk sesuai kebutuhan cycle, sedangkan wrapping machine, case packer, inspection system, atau proses downstream harus mampu menerima variasi format yang sama.
Karena itu, evaluasi sinyal antarperalatan, sensor keberadaan produk, interlock, buffer, recipe, dan urutan start-stop sebagai satu sistem. Robot yang cepat tidak akan mempercepat lini apabila harus terus menunggu produk atau mesin berikutnya belum siap.
Uji Semua Variasi Produk
Konfigurasi robot sebaiknya diuji menggunakan SKU yang mewakili kondisi paling menantang, bukan hanya produk yang paling mudah ditangani. Sertakan produk terkecil, terbesar, terberat, tercepat, serta format dengan permukaan atau orientasi paling sulit.
Periksa apakah robot dapat mengambil produk tanpa merusaknya, menjangkau seluruh posisi, mempertahankan cycle time, melakukan placement dengan benar, dan berpindah recipe atau gripper sesuai target changeover.
FAQ Seputar Robot Packaging Fleksibel
Beberapa pertanyaan berikut dapat membantu memperjelas keputusan ketika lini menangani banyak SKU dan format kemasan.
1. Apakah satu robot dapat menangani semua ukuran kemasan?
Tidak selalu. Kemampuan satu robot bergantung pada jangkauan, payload, gripper, area kerja, dan cycle time untuk seluruh variasi produk. Semua format perlu dipetakan dan diuji sebelum satu robot ditetapkan untuk beberapa SKU.
2. Apakah setiap pergantian produk memerlukan gripper baru?
Tidak. Satu gripper dapat menangani beberapa produk jika rentang ukuran, bentuk, permukaan, dan beratnya masih sesuai. Tool change lebih relevan jika karakter produk membutuhkan metode gripping yang berbeda.
3. Kapan robot packaging membutuhkan vision system?
Vision system semakin relevan ketika posisi atau orientasi produk tidak selalu sama, terdapat beberapa SKU yang harus dikenali, atau robot perlu menentukan titik pick berdasarkan posisi aktual produk.
4. Apa yang menentukan lamanya changeover?
Changeover dipengaruhi oleh jumlah perubahan yang diperlukan, seperti recipe robot, setting conveyor, gripper, vision, guide, serta mesin packaging lainnya. Semakin banyak perubahan manual, semakin besar potensi waktu setup.
5. Bagaimana menghitung payload jika gripper sering diganti?
Hitung setiap kombinasi produk dan gripper yang akan digunakan. Konfigurasi dengan beban terbesar perlu dibandingkan dengan kapasitas robot sambil mempertimbangkan ketentuan load dan tooling dari produsen robot.
Kesimpulan
Memilih robot packaging untuk lini dengan banyak SKU perlu dimulai dari variasi produk, bukan hanya spesifikasi robot. Petakan ukuran, bentuk, berat, orientasi, target kecepatan, gripper, serta kebutuhan changeover seluruh SKU, kemudian evaluasi vision, conveyor, dan mesin lain sebagai satu packaging cell. Dengan cara ini, fleksibilitas sistem dapat dinilai sebelum konfigurasi robot ditetapkan.
Rancang Robot Packaging yang Siap Mengikuti Variasi Produk
PT Mitrainti Sejahtera Eletrindo dapat membantu merancang integrasi robot industri, gripper, vision system, conveyor, sensor, dan sistem kontrol berdasarkan variasi produk serta kebutuhan lini packaging. Dengan memetakan SKU dan proses changeover sejak awal, konfigurasi dapat disesuaikan dengan kebutuhan produksi yang sebenarnya. Hubungi MISEL untuk mendiskusikan rancangan otomasi lini packaging yang sesuai dengan proses Anda.
ADDRESS
Ruko Pengampon Square Blok D-31
Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa Timur
PHONE
WhatsApp: +628170006907
T.(031) 355 1715
F.(031) 355 3995
Email: [email protected]
Youtube: Youtube Misel
Referensi
OMRON Robotics. (2025). Mackle Petfoods packs 135 pouches per minute with automated precision. OMRON Robotics.
https://robotics.omron.com/case-studies/automated-packaging-solution-mackle-petfoods/
Related Blog
- 10 Things About Robotic Palletizing
- Robotics Manufacturing Solutions
- Why Robotic Packaging Automation is the Solution?
- Apa itu Industrial Robotics?
- Bagaimana Robotics Digunakan di Perindustrian?
- Mengenal Teori Dasar Industrial Robotics
- Jenis-Jenis Industrial Robotics
- Jenis-Jenis Industrial Robotics yang Ada
- Mengenal Industrial Robotics Lebih Dalam
- Apa Itu SCARA Robot dan Aplikasinya di Dunia Industri
- Manufacturer SCARA Robot dan Jenis-Jenisnya
- Apakah Keuntungan Menggunakan SCARA Robot?
- Memanfaatkan Robot Industri AI di Bidang Manufaktur
- Analisa Robot dengan Patlite untuk Produktivitas Industri
- TM Series Collaborative Robot: Solusi Harmoni Manusia dan Mesin
- Inilah Definisi, Fungsi dan Keuntungan Collaborative Robot (CoBot)
- Awas! 5 Mitos tentang CoBot Ini Dipastikan Salah
- Penasaran dengan Prinsip COBOT? Cek Disini
- COBOT dan Jenis-Jenisnya yang Perlu Diketahui
- Sejarah dan Evolusi Robot Industri: Mesin Industri yang Membentuk Masa Depan
- Ini Dia Contoh Rangkaian Pneumatik Sederhana Berbagai Industri
- Mengenal Jenis-Jenis Conveyor dan Kegunaannya
- Revolusi Industri Farmasi dengan Inovasi SCARA ROBOT
- Navigasi Keamanan Kerja dengan Robotic Arms
- 3 Jenis Industrial Robotics Mitsubishi
- Manfaat Industrial Robotics bagi Pabrik Modern
- Aplikasi Robot Paralel pada Sektor Industri Makanan dan Minuman
- Efisiensi Palletizing dengan JAKA Cobot
- Ini Dia Perbandingan Parallel Robot dengan Serial Robot
- Panduan Memilih SCARA Robot Terbaik untuk Meningkatkan Efisiensi Produksi
- SCARA Robots vs Articulated Robots: Mana yang Terbaik?
- Mengenal Jenis-Jenis Robot yang Digunakan pada Industri Logistik
- Peran Collaborative Robots terhadap Dinamika Industri Manufaktur
- Manfaat Palletizer Industrial Robot untuk Efisiensi Produksi
- Perbedaan Antara Robotic Arc Welding dan Spot Welding
- Apa itu Robotic Welding dan Bagaimana Cara Kerjanya?
- Peran Robot dalam Packaging dan Pengolahan Makanan
- Polishing Robot: Otomatisasi Proses Finishing
- Robot Screwdriving: Solusi Otomasi untuk Perakitan yang Lebih Cepat
- Apa Itu Robot Vision? Teknologi, Cara Kerja, dan Manfaatnya
- Definisi dan Aplikasi Robot Inspeksi dalam Industri Modern
- Bagaimana Robot Welding Memastikan Hasil Las yang Konsisten dan Presisi?
- Cara Memilih Robot Pick & Place yang Sesuai dengan Kebutuhan Produksi Anda
- Keunggulan Robot Welding dalam Menghadapi Industri 4.0
- Robot Palletizing Cerdas untuk Produksi Besar: Tingkatkan Efisiensi Tanpa Mengorbankan Ruang
- Polishing Robot: Solusi Konsistensi Finishing Produk di Industri Logam dan Plastik
- Robot Pick and Place: Solusi Produksi Cepat dan Akurat di Lini Manufaktur
- Cara Menggunakan Robot Pick and Place untuk Mempercepat Produksi di Pabrik
- Langkah Nyata Menuju Digitalisasi Pabrik di Indonesia: Tantangan dan Solusi
- Kebutuhan Robot Otomasi Terus Naik, Inilah yang Dicari Manufaktur untuk Tingkatkan Produktivitas
- Kolaborasi Cobot & Automated Guided Robot dalam Meningkatkan Safety dan Produktivitas Pabrik
- 7 "Jebakan" yang Sering Bikin Proyek Robot Palletizing Gagal dan Cara Menghindarinya
- Bagaimana AI Membuat Robot Industri Menjadi 'Pintar'?
- 7 Kesalahan Umum Implementasi Robot Palletizing dan Cara Mencegahnya
- Roadmap 6 Bulan Beralih dari Palletizing Manual ke Robot di Pabrik Manufaktur
- Checklist Gudang yang Wajib Dipenuhi Sebelum Memasang AMR dan Cobot
- Strategi Hybrid Otomasi: Kolaborasi AMR, Forklift, dan Robot Palletizing di Pabrik dengan Ruang Terbatas
- Investasi Robot Sudah Jalan Tapi Produktivitas Tidak Naik? Masalahnya Sering Ada di Tahap Integrasi
- Efisiensi Energi Menjadi Pertimbangan Utama dalam Pengembangan Robot Industri
- Perubahan Desain Layout Pabrik Akibat Penerapan Robot Industri yang Semakin Fleksibel
- Peran Robot Pick-and-Place dalam Meningkatkan Efisiensi Produksi Farmasi
- Kenapa Robot SCARA Banyak Digunakan di Lini Produksi Berkecepatan Tinggi?
- Kenapa Banyak Pabrik Mulai Beralih ke Robot SCARA untuk Meningkatkan Produktivitas
- Kenapa Proses Produksi yang Cepat dan Repetitif Justru Paling Sering Menyebabkan Error?
- AMR Sudah Dipakai Tapi Alur Material Tetap Macet? Cara Mendiagnosis Bottleneck Gudang Secara Sistematis
- Cobot Sering Berhenti Mendadak di Tengah Shift? Ini Penyebabnya yang Bukan Salah Robot
- Cobot Sudah Dipasang Tapi Produktivitas Tidak Naik? Ini Kesalahan Desain Kolaborasi yang Sering Tidak Disadari
- Investasi Robot Sudah Jalan Tapi ROI Tidak Tercapai? Ini Kesalahan Perencanaan yang Sering Terjadi di Awal Proyek
- Sudah Pakai Robot Palletizing, Tapi Produksi Tidak Naik? Ini Masalah yang Sering Terjadi
- Robot Palletizing Sudah Jalan, Tapi Masih Bergantung pada Operator? Ini yang Perlu Dibenahi
- Cara Mengatur JAKA Palletizing untuk Menangani Berbagai Ukuran Karton
- Cara Menentukan Konfigurasi Stasiun JAKA Palletizing Sesuai Ritme Produksi
- Cara Menentukan Pola Susun JAKA Palletizing agar Pallet Lebih Stabil saat Masuk Gudang
- Jangan Salahkan Robotnya! Faktor Ini Bisa Mengacaukan Hasil Robot Welding
- Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!